
 五度妙笔
 企业透视镜
 API商城

 数据库
数据闭环转不起来?详解断链痛点 采集‑仿真一体化方案
▍文章来源于康谋
引言
数据闭环已是智驾行业共识,遵循 “路采数据→回传标注→场景重建→
仿真
回归→
算法
部署” 的飞轮逻辑,
谁的数据引擎转得快,谁迭代就快。
伴随监管要求落地,仿真正式跻身主流验证手段,对于智驾研发团队而言,它已然
从 “可选项” 转变为 “必答题”
。
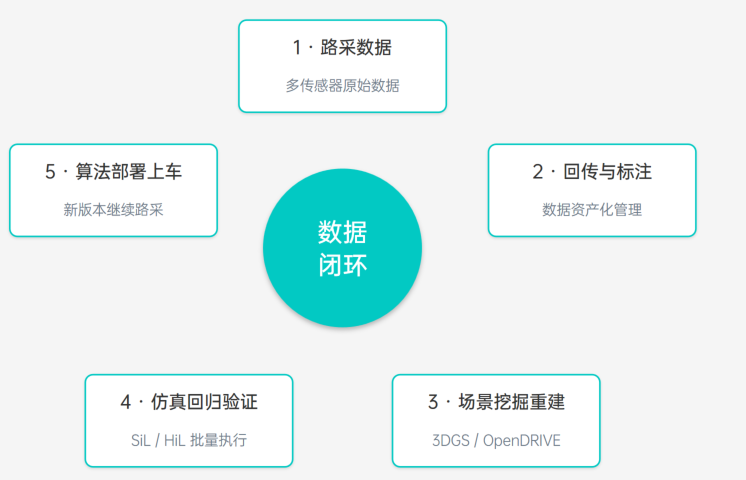
但概念清晰,不代表链路通畅。很多团队遇到的实际情况是:数据采了,标注了,场景也重建了,到了仿真环节,数据就是“用不进”——
闭环退化成开环:路采退化为“存数据”,仿真退化为“看动画”。
问题出在哪里?怎么解?
本文先
拆解
闭环断链的根源,再看康谋的采集-仿真一体化方案如何把断点逐一接上。
9月10日(周四)15:00
康谋将举办一场主题为
《智驾数据闭环:高性能数据采集与
ai
Sim
仿真验证一体化方案》
的直播,从量产研发真实痛点切入,带来可落地、可复用的完整工程技术方案。线下研讨会高人气议题线上重现,线下参会还有问题没聊透的朋友别错过。直播间实时互动答疑,足不出户 get 实战干货!
欢迎添加好友预约观看。
01 闭环为何断链:断点与隐藏关联
三个核心断点
在实际项目中,闭环断链往往断在
数据采集侧的三个地方
:
时间不同步
多
传感器
各自为政,数据在时间上错位,场景重建出现“鬼影”,仿真输入先天失真;
这个问题最容易被低估。很多团队停留在“给每帧数据打一个时间戳”的认知层面——让采集主机用系统
时钟
打软件时间戳。但
操作系统
存在调度延迟和抖动,同一时刻到达的两路传感器数据,可能因线程调度的先后顺序被打上相差数毫秒的时间戳。
带宽不足
十几路高并发原始数据同时写入,链路吃不消,丢帧率高——最怕的是关键时刻的数据恰恰不在;
管理缺失
格式不统一、元数据缺失、质量无评估,数据采回来检索不了、回放困难,根本“用不进”仿真工具链。
往更深一层看,即使每路传感器都有准确的时间戳,也不等于真正“对齐”了。时间戳仅记录数据接收时刻,
无法保证多路传感器是同一时刻完成采集
。用这类错位数据做场景重建会出现目标重影,将失真场景送入仿真,即便仿真引擎性能优异,因输入本身失真,输出结果也不具备可信度。
仿真侧同样存在断裂:
仿真结果“不可被证明”
。
很多团队引入仿真后面临一个尴尬:仿真环境看起来很逼真,但“像”不等于“对”。仿真结果要支撑算法验证和安全
认证
,就必须证明仿真传感器数据与真实数据在统计分布和算法表现上等价——这个“证明”就是
置信度验证
。
它的难点在于:相机要验证几何精度和
光学
特性,激光雷达要验证点云分布,
毫米波雷达
要验证多径效应,每类传感器都需要专门的统计度量方法;更难的是系统级验证——同一套算法在真实与仿真数据上的表现是否一致,这个相关性建立不起来,仿真验证就缺乏说服力。
一个隐藏关联
这里还有一个容易被忽略的关联:
置信度验证的基准,恰恰是采集端的数据。
如果采集端的时间戳错位、数据缺失,用有问题的数据去验证仿真的可信度,结论本身不可靠——
采集端的数据质量,决定了仿真端可信度的上限。
这正是数据采集和仿真验证不能当作两个独立环节各自处理的根本原因。
02 一体化方案:把断点逐一接上
针对以上断链,康谋提供“高性能数据采集 + aiSim仿真验证”的一体化方案:
采集端解决“数据采得准、管得住”,仿真端解决“结果验得信”,两端通过统一基准贯通。
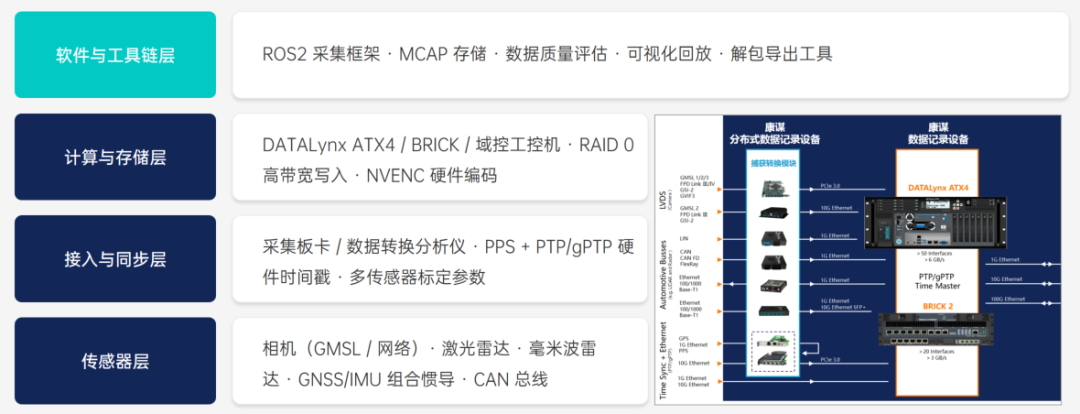
采集侧:四层全栈架构,硬件级时间同步
采集方案采用
四层全栈架构
:
传感器层
覆盖相机(GMSL/网络)、激光雷达、毫米波雷达、GNSS/IMU组合惯导、
CAN
总线等主流传感器;
接入与同步层
负责传感器接入与时空对齐;
计算与存储层
以DATALynx ATX4、BRICK系列、域控/工控机三条产品线覆盖从数据
中心
级到高性价比域控的不同采集场景;
软件与工具链层
提供基于
ROS2
的采集框架、MCAP存储、数据质量评估与可视化回放工具。
整条链路一站式打通、模块化组合交付。
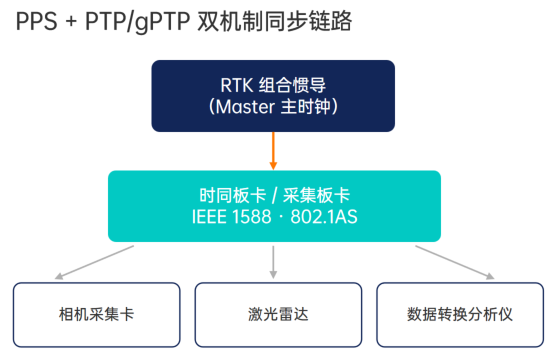
针对时间同步这一最易被低估的断点,方案的解法是
硬件级对齐,拒绝软时钟
:
同步链路以RTK组合惯导作为主时钟,通过IEEE 1588与802.1AS协议下发到各采集板卡,PPS提供秒级硬脉冲对齐,PTP/gPTP提供亚毫秒级网络授时,所有数据帧均由硬件同步系统打上时间戳,不依赖主机软件时钟,实现多传感器硬件同步精度≤1ms。
在被动同步之上,还有主动触发机制:激光雷达相位锁定让点云帧与相机帧严格对齐,相机外触发曝光让多相机快门同一时刻开启——
被动同步解决"打准时间戳",主动触发解决"同一时刻采集"
。
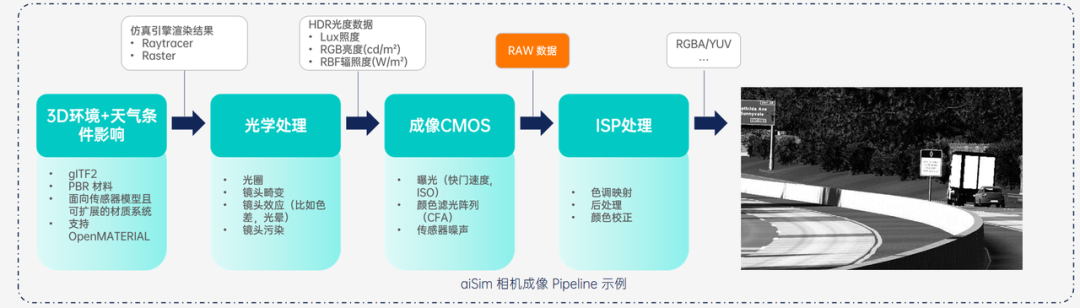
仿真侧:aiSim平台与可被证明的置信度
仿真侧的核心是
aiSim平台
。它搭载自研AiR渲染引擎,基于Vulkan A
PI
构建,规避游戏引擎的非确定性操作与运行时优化,传感器数据逐帧一致,
仿真结果100%可复现
。
aiSim也是
全球首个通过ISO 26262 ASIL-D认证
的
AD
AS/AD
仿真器
,可复现性正是安全认证的证据基础。
开放性方面,aiSim支持OpenDRIVE、OpenSCENARIO、OSI等开放标准,可接入现有工具链;
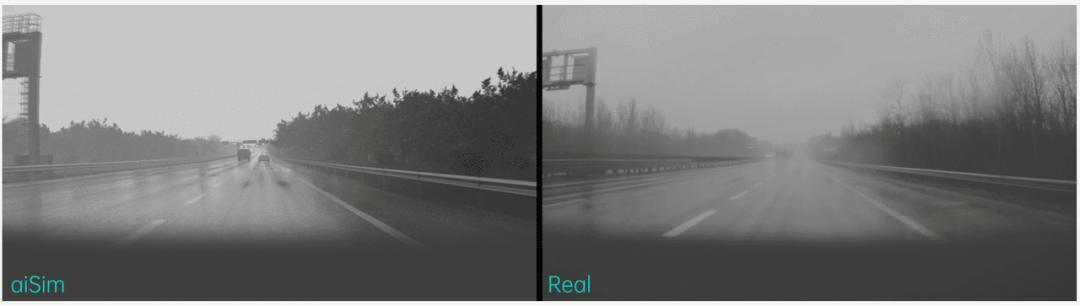
传感器仿真覆盖相机、激光雷达、毫米波雷达,从畸变模型、多回波、雨雾衰减到多径效应物理级还原,环境侧支持晴雨雪雾全天候切换;
回归验证方面,aiSim支持云端部署与大规模并行测试,把回归任务从“资源排期”变为批量执行,让长尾场景从“路上碰运气”变为场景库批量穷举,测试数据沉淀为安全档案证据。
针对“仿真结果不可被证明”这一断点,
aiSim的置信度验证分二层
:
传
感器模型级
相机通过重投影误差与色彩校正对标真实相机,激光雷达与毫米波雷达通过统计分布度量(KS检验、KL/JS散度)量化点云分布差异;
系统级
将同一套算法分别在真实数据和仿真数据上跑分对比,验证检测性能的相关性——直接回答“仿真里表现好的算法,真实世界是否同样有效”。置信度不是口号,是逐指标对齐的工程结果;而这个结果的地基,正是采集端的高质量数据。
一体化:三个“同一”
两个引擎拼在一起,真正让闭环转起来的是三个“同一”:
同一份数据
:
路采
原始数据带着完整
元数据直接进入场景重建,无需二次转制;
同一套坐标基准
:
标定外参从采集端到仿真端一致沿用;
同一条时间基准
:
硬件时间戳贯穿采集、存储、回放、注入,帧间关系可追溯。
采集端的质量决定仿真端的置信度——这是康谋交付“一体化”而非“两件单品”的根本原因。
结语
数据闭环一体化的价值可以归结为三重:
采集侧
:
构建高质量数据底座——从传感器接入到数据治理的全链路工程化,确保原始数据同步、完整、可检索;
仿真侧
:
提供可证明的仿真验证——ASIL-D认证的确定性平台,让仿真结果逐帧可复现、逐指标对齐;
闭环侧
:
实现研发效率跃升——回归从“资源排期”变为批量执行,长尾覆盖从“碰运气”变为场景库穷举,测试数据沉淀为安全档案证据。
一次投入,闭环持续增值。
数据每循环一次,场景库与算法能力就增厚一层——这是数据闭环作为“飞轮”的真正含义。
数据
数据
+关注
关注
8
文章
7453
浏览量
96728
仿真
仿真
+关注
关注
55
文章
4705
浏览量
140640
智能驾驶
智能驾驶
+关注
关注
5
文章
3160
浏览量
51946


