
 五度妙笔
 企业透视镜
 API商城

 数据库
重磅发布|先楫半导体首创国产芯片 “两线 EtherCAT” T1机器人关节完整解决方
先楫
半导体
(H
PMic
ro)正式推出
T1
机器人
关节方案
。该方案基于 HPM6E80 高性能
MCU
打造,集成电机控制、
编码器
反馈、温度检测及 EtherCAT
通信
等核心功能,创新采用
仅需 2 根线的 EtherCAT 通信方案
,实现机器人关节内部通信与控制的高度集成。通过减少关节内部线束数量和布线空间,T1 方案可有效降低线束重量及装配、维护复杂度,满足机器人多关节高速、实时、同步控制需求,为机器人关节的轻量化、模块化和快速量产提供新的解决方案。同时,方案提供
原理图、BOM、软件源码及配套开发工具
,帮助客户快速完成方案验证与产品开发,加速机器人关节产品的导入和量产。
从“4根线”到“2根线”
给机器人关节做减法
对于多个伺服轴需要同时协调运动的场景,EtherCAT分布式
时钟
能够实现
高精度
同步,非常适合机器人多关节联动。但传统工业设备布线空间充裕,而机器人关节内部空间有限,线束还要随着
机械
结构反复运动,通信线束的体积、重量和装配复杂度提高了机器人系统的设计难度。
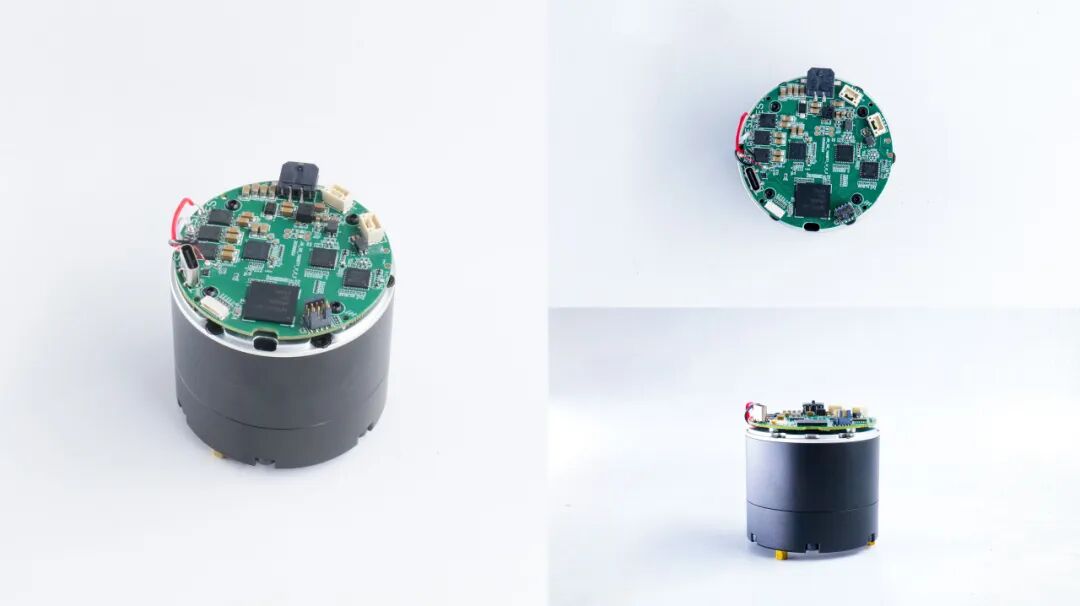
先楫 T1机器人关节方案引入 T1 单对线通信设计,将EtherCAT数据通信简化到一对双绞线,也就是2根线。看起来只是少了2根线,背后的价值却十分直接:“
线束更少,关节更容易做小;连接更简单,整机布线更容易;线束重量降低,也有利于机器人轻量化
。”
同时,该方案提供配套的
RJ45
-T1
以太网
转换器
,方便开发人员连接现有的EtherCAT主站,无需再额外配置转换工具即可使用。
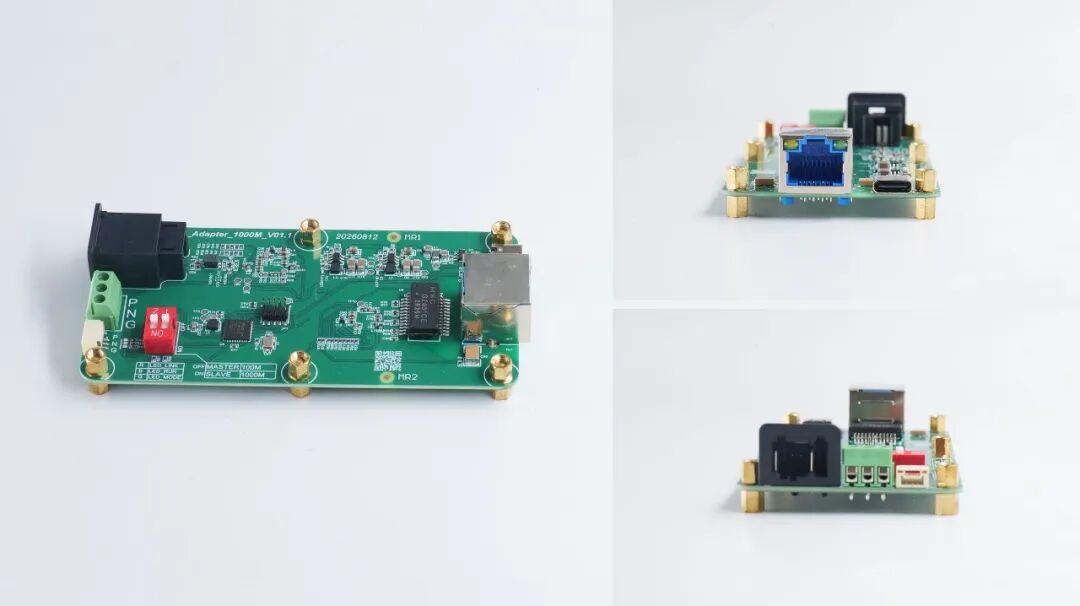
RJ45-T1 以太网转换器
|
|
|
|
不只是通信
是一套完整的机器人关节方案
减少通信线束只是T1机器人关节方案最容易被感知的特点,核心还在于帮助机器人厂商快速完成一套从通信到运动控制的关节伺服系统。
该方案采用先楫半导体HPM6E80高性能MCU作为机器人关节里的“控制大脑”,集成双核600MHz
RISC-V
CPU
、倍福正版授权EtherCAT、4个16bit
ADC
、8路
模拟
比较器
及串行编码器解码
接口
SEI等资源,为实时
电机控制
、位置反馈和EtherCAT通信提供统一的控制平台。
在控制性能方面,方案支持:
驱动输入电压:
DC
20≤Vin≤DC36V
电流
环频率: 16KHz
速度环频率: 8KHz
位置环频率: 2KHz
CiA402协议: CSP、CSV

对机器人来说,关节不仅要“能转”,还需要知道转到哪里、转多快、出多大力,并且多个关节能够按照统一节奏协同运动。这是T1机器人关节方案的价值所在,也是机器人从单关节控制走向整机协调运动的基础。
面向真实关节应用
控制、
电机
、减速器一体化验证
先楫T1机器人关节方案解决的不只是“怎么把EtherCAT跑起来”,而是进一步思考“如何让EtherCAT更适合真实场景中的机器人关节应用”。
该方案采用的电机参数如下
额定相电流:2.9A
峰值相电流:19.56A
额定扭矩:2.96Nm
峰值扭矩:13.06Nm
额定输出功率:139.2W
减速比:8:1
极数:28
减速器:行星轮减速机
温度检测:支持MOS温度检测和电机温度检测
同时,方案开源V0版本的软硬件设计文档与代码,帮助客户加快机器人关节从T1方案到量产的进程。
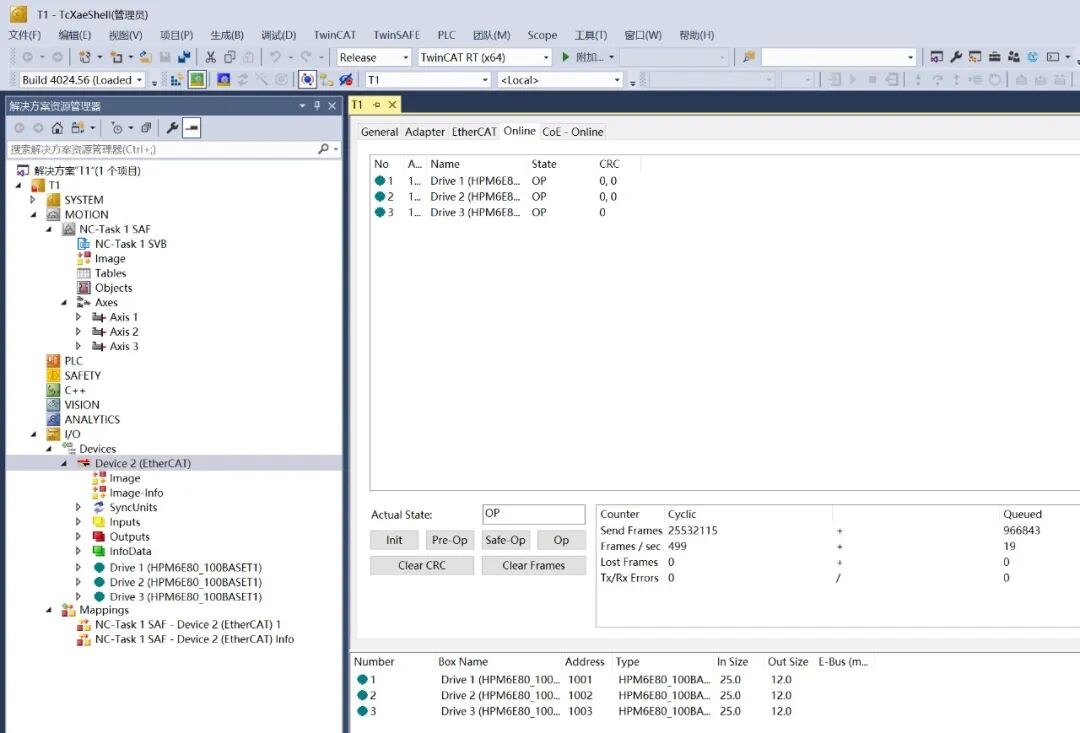
(T1关节方案连续运行14小时零丢包)
该产品将机器人关节所需的关键控制环节集成到同一套方案设计中,对于机器人开发团队而言,这意味着不必再从零开始完成MCU选型、EtherCAT通信、电机控制和硬件设计,可以直接基于经过验证的方案进行二次开发。
mcu
mcu
+关注
关注
147
文章
19708
浏览量
408392
机器人
机器人
+关注
关注
215
文章
33173
浏览量
230756
ethercat
ethercat
+关注
关注
20
文章
1792
浏览量
47383


