
 五度妙笔
 企业透视镜
 API商城

 数据库
人形机器人MCU需求爆发,看复旦微FM33LD5xx系列如何支撑具身智能!
在具身智能与
工业自动化
加速融合的今天,
电机控制
正从"单点驱动"走向"多轴协同"。
工程师
们面临一个越来越普遍的痛点:主频不够算不动多
电机
算法
、
ADC
路数不够采不全
信号
、封装太大塞不进关节模组。
复旦微电子重磅推出适合具身智能应用场景的高性能
MCU
——FM33LD5xx系列,一款适用于多种场景的高性能
微控制器
。该产品可广泛应用于:
机器人
关节驱动、灵巧手控制、
编码器
、
变频器
、储能BMS、
充电桩
、
BLDC
电机控制等领域。
01
FMSH
性能
特点
FM33LD5 系列采用
Arm
China 32-bit STAR 内核,依托于55nm的成熟工艺,主频可达到168MHz,除此之外,基于高效的 Armv8-M 架构,内置
DSP
硬件加速器和单精度浮点单元(FPU),除此之外,内置硬件Cordic 单元(支持三角函数加速),大大提高电机控制效率。
存储方面集成了 256KB FLASH,支持ECC,配备48KB
RAM
,适配绝大多数的应用。得益于QFN32 的超小封装,FM33LD5xx 系列可满足灵巧手等空间受限的应用场景。
02
FMSH
资源
概览

片内集成CORDIC单元,硬件加速三角函数运算
FM33LD5xx 系列的显著特征在于片内集成了CORDIC硬件加速单元。在电机控制应用中,Park/反Park变换、角度解算(Arctan)等环节涉及大量三角函数运算,传统软件实现方式不仅占用
CPU
周期,且易引入延迟抖动。
CORDIC硬件单元可直接完成三角函数、双曲函数及乘除法、开方等运算,大幅降低CPU负载,将释放的算力用于更复杂的控制算法,同时有效提升多电机同步精度并降低控制延迟。该特性对驱感一体方案及多关节机器人控制具有重要价值。
QFN32超小封装,适配空间受限场景
针对具身智能领域对空间尺寸的极致要求,FM33LD5xx 系列 MCU提供QFN32封装选项,尺寸仅为4mm×4mm。该封装可显著缩减
PCB
面积与系统体积,适用于机器人关节模组、灵巧手等内部空间极为受限的应用场景。
此外,该系列同时提供LQFP100、LQFP64及LQFP48等多种封装形式,覆盖从紧凑型关节驱动到复杂主控单元的全场景需求。
四路独立
AD
C与四路
比较器
,强化
模拟
感知能力
4个12bit ADC,采样速率2 MSPS,且支持硬件过采样功能,可以进一步提升采样精度。较强的模拟感知能力,能支持更多
高精度
使用场景,为应用层赋能。
丰富
通信接口
与
定时器
资源
FM33LD5xx 系列 MCU集成了完备的工业
通信
与控制外设:
CAN
-FD×1:较传统CAN2.0B传输带宽提升且向下兼容,可有效降低多电机控制场景下的总线负载与通信延迟;
UART
×6:支持 LIN 通信;
SPI×3、
I2C
×2、QSPI×1:提供灵活的外设扩展能力;
定时器资源:3路16bit高级定时器、1路32bit通用定时器、2路16bit通用定时器、1路16bit TAU定时器(8通道)及1路16bit低功耗定时器,可支持复杂PWM波形生成与多路信号捕获。
03
FMSH
生态
资料
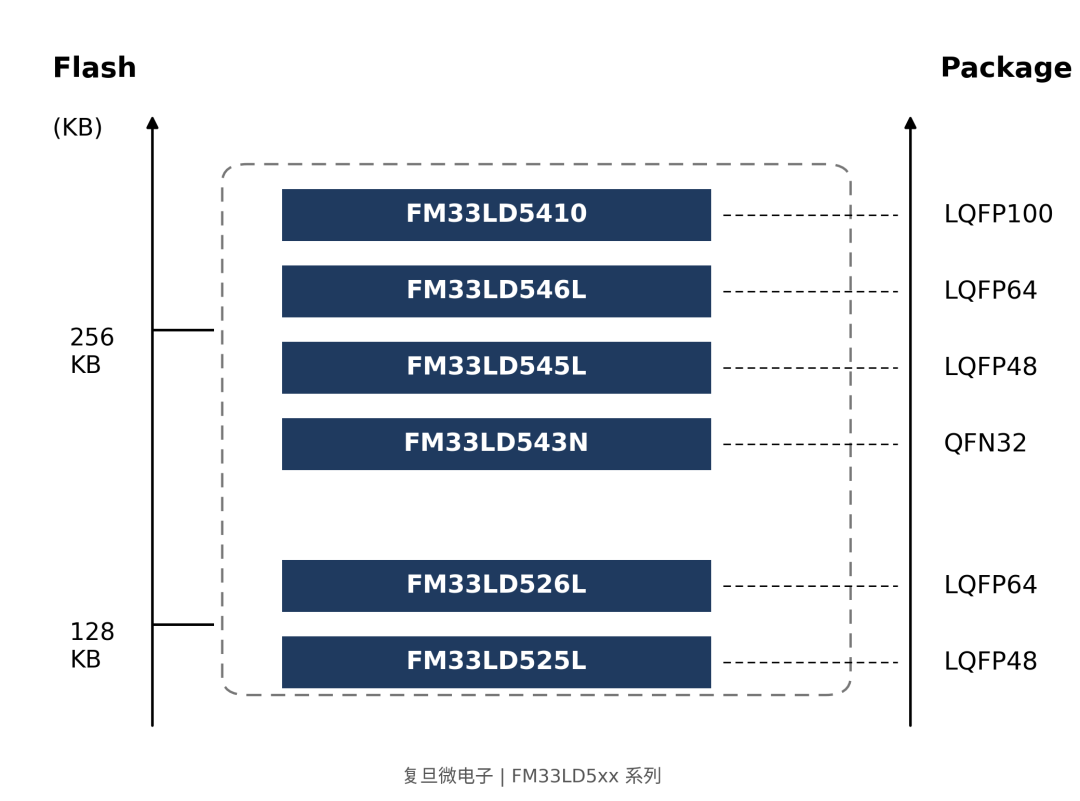
FM33LD5xx 系列提供 256KB 和 128KB 的选择,100、64、48 以及 32 引脚的封装。
生态更新与完善
同时,为了推进客户端快速有效的产品开发,复旦微 MCU 团队在进行产品研发的同时也一直在同步进行生态的更新与完善。每一款系列产品都配备相应的开发板供工程师进行功能验证;在软件开发方面,提供了可视化面向对象配置工具 MFANG,以便快速配置工程框架;复旦微开发者
论坛
上也提供了丰富的软硬件开发资料供大家参考,尽可能从不同层面节省客户端的开发成本。
开发板情况
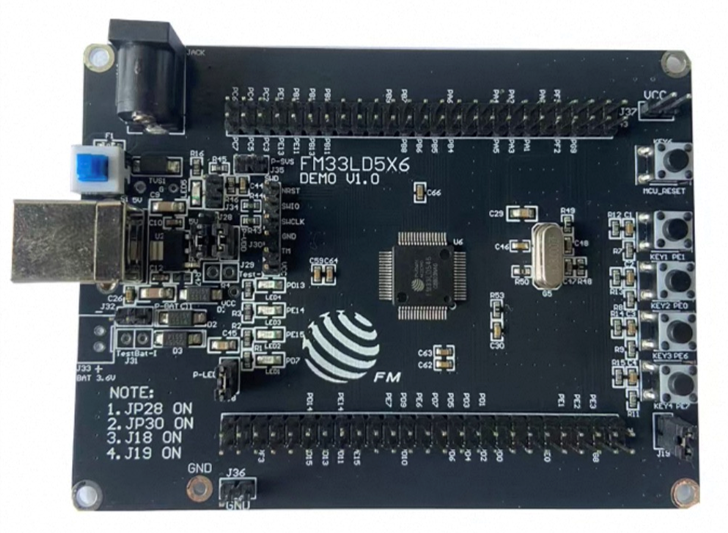
FM33LD5x6核心板
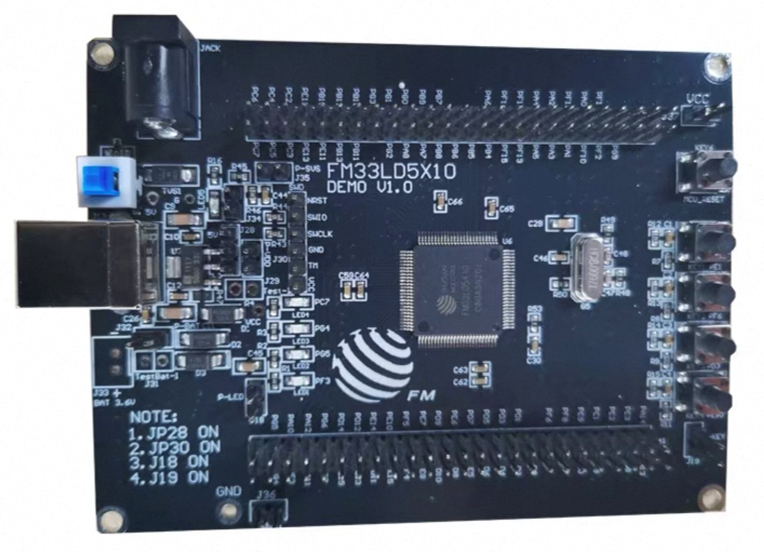
mcu
mcu
+关注
关注
147
文章
19717
浏览量
408436
人形机器人
人形机器人
+关注
关注
10
文章
1274
浏览量
19206
复旦微电子
复旦微电子
+关注
关注
3
文章
205
浏览量
15213


