
 五度妙笔
 企业透视镜
 API商城

 数据库
活动回顾 | 康谋亮相深圳2026新能源汽车电子论坛
随着智能驾驶技术快速迭代,
数据采集作为智驾数据应用的第一公里
,直接决定感知融合
算法
迭代、
仿真
验证的最终效果,行业对高质量、高同步性、可复用的原始路测数据需求愈发迫切。
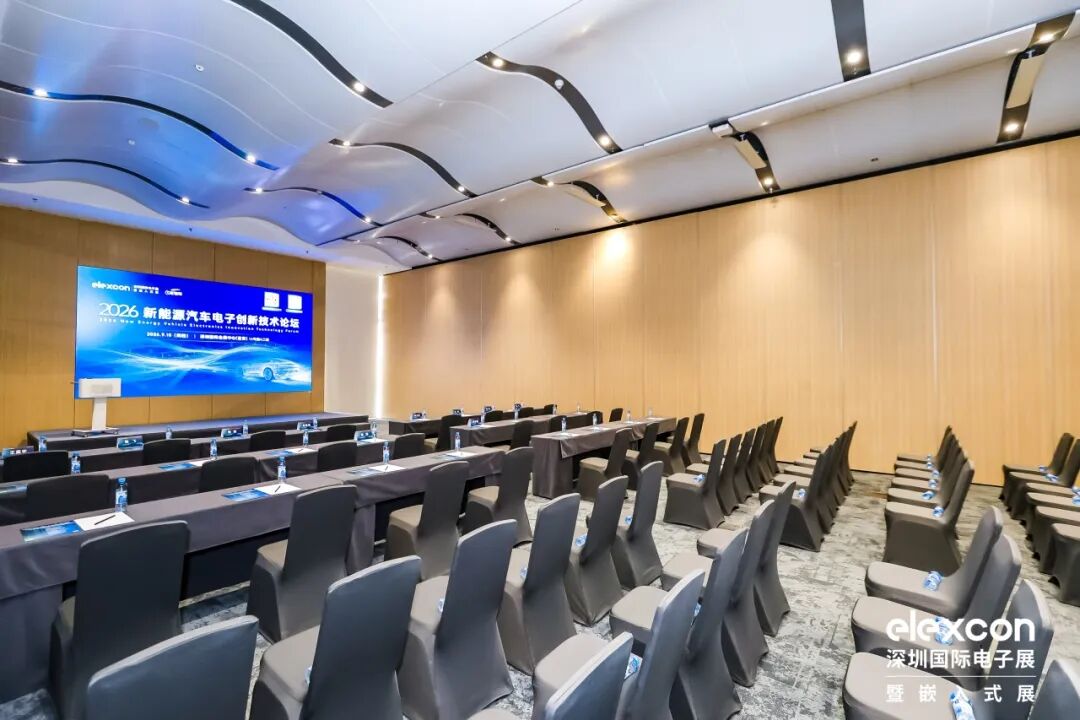
2026年9月10日,2026
新能源
汽车电子
创新
技术论坛
于深圳顺利举办。
康谋
带来
多
传感器
融合数采实践方案
分享,直面智驾研发真实工程痛点,输出可落地的全栈数采解决方案。
活动概况
本次
论坛
聚焦
新能源汽车电子、智能座舱、
自动驾驶
、多传感器融合
等热点方向,汇聚整车厂、
Ti
er1供应商、技术企业的行业专家,围绕
AI
浪潮下汽车产业技术革新展开深度研讨与
技术交流
。
康谋作为专注智驾与
机器人
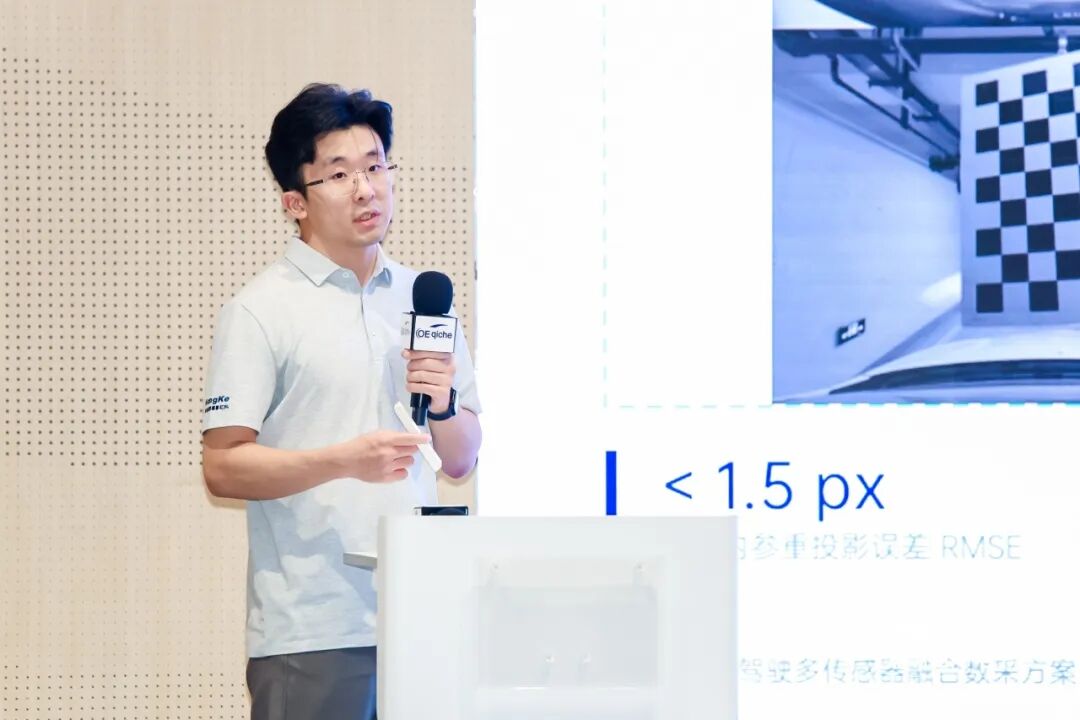
领域的解决方案商受邀参会,技术工程师王晨宇登台发表专题演讲,围绕
自动驾驶多传感器融合数采主题
,与现场同仁分享一线工程实践经验。
活动回顾
康谋本次带来“
实践自动驾驶多传感器融合数采方案
”
主题演讲,聚焦智驾研发链路中多传感器融合数据采集这一数据应用第一公里,从
行业痛点、全栈架构、关键技术、真实项目案例多维度
,完整拆解从路采到数据应用的高质量数据链路如何工程化落地。
四层全栈高性能融合数采整体方案
针对智驾行业普遍面临的长尾高危场景难覆盖、算法迭代回归效率低,以及数采环节存在传感器时序错位、传输带宽不足、采集数据格式杂乱难以复用等痛点,康谋提出
四层全栈架构的高性能数采方案,
自下而上分为:
传感器层
兼容GMSL相机、激光雷达、
毫米波雷达
、GNSS/IMU组合惯导、
CAN
总线等主流车载传感器,实现不同物理特性传感器的数据对齐;
接入与同步层
依托采集板卡、转换分析仪,通过PPS+PTP/gPTP硬件时间同步机制,做到硬件时间戳赋时,摒弃软件
时钟
,同步精度≤1ms;支持TAP旁路采集模式,在不干扰原车域控、ECU正常工作的前提下完成实车数据采集;同时配套完整的多传感器标定流程,保障外参精度;
计算与存储层
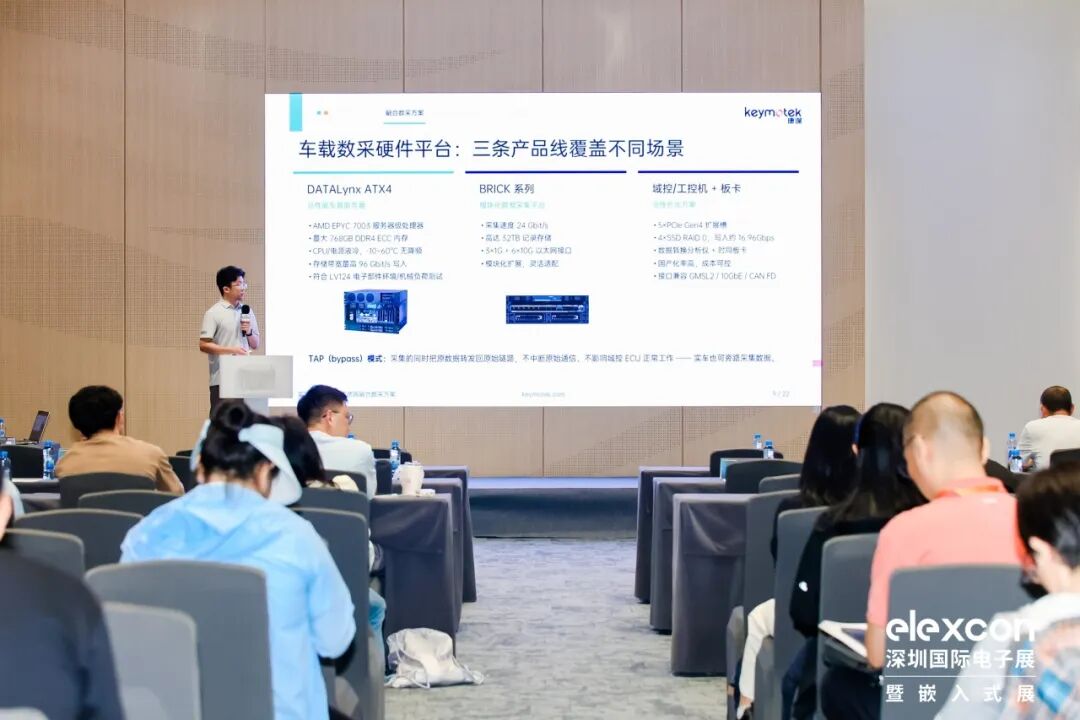
拥有DATALynx ATX4、BRICK、域控工控机+板卡三条硬件产品线,覆盖高性能、模块化、高性价比不同项目需求,依靠RAID0实现高带宽稳定写入;
软件与工具链层
基于
ROS2
定制采集框架,采用MCAP作为核心存储格式,配套数据质量评估、可视化回放、解包导出全套工具,实现采集、监控、质检、导出全流程闭环。
核心关键技术
演讲对方案背后的核心工程技术做重点解读:
硬件级时间同步
:由RTK组合惯导作为主时钟,PPS做秒级脉冲对齐,PTP/gPTP完成亚毫秒网络授时,支持相机外触发曝光、激光雷达相位锁定,实现微秒级链路对齐;
标准化多传感器标定
:采用安装先验建模‑数据驱动优化‑全链路质检固化三阶段标定流程,相机重投影误差<1.5px,外参平移误差≤2cm、旋转误差≤0.1°,输出标准化 YAML 参数包;
ROS
2去
中心
化软件架构
:依托DDS数据总线,消除单点故障,发布‑订阅模型实现业务解耦,保障长时间采集数据零丢失;
配置化
、模块化
设计
:通过GUI与YAML配置驱动,新增传感器即插即用,现场部署无需修改底层代码,大幅降低调试维护成本。
多行业一线项目实践案例
演讲分享多个已经交付落地的真实项目:
头部车企场景重建数采车
:11V3R2L1RTK多传感器配置,高带宽稳定记录,用于整车场景重建与算法验证;
矿用特种车辆采集系统
:多路相机 + 激光雷达组合,依靠硬件编码实现边缘高吞吐录制,综合丢帧率控制≤0.5%;
DMS/OMS座舱感知数采工具:
实现舱内多路相机同步采集,保障注视行为数据集完整可靠,实车稳定运行。
整套融合数采方案带来三重价值:
采集侧
打造
高精度
、低丢帧的高质量原始数据底座;
工程侧
做到硬件同步、配置化部署,落地维护简单;
应用侧
可持续产出长尾场景数据集,支撑算法迭代、仿真测试,沉淀安全测试档案。
无需大幅改造原车硬件,即可搭建起可靠的智驾数据链路。
结语
高质量原始数据,是智能驾驶感知融合、仿真验证、算法迭代的根基。面对行业不断提升的测试验证要求,康谋
持续打磨多传感器融合数采完整工具链与工程服务能力
,面向车企前装研发、高校科研、机器人等场景提供可落地的解决方案。
未来
康谋也将持续深耕智驾数据采集领域
,与行业伙伴一同,助力自动驾驶技术安全高效落地。
新能源
新能源
+关注
关注
27
文章
7177
浏览量
116491
汽车电子
汽车电子
+关注
关注
3053
文章
9616
浏览量
175912
智能驾驶
智能驾驶
+关注
关注
5
文章
3173
浏览量
52086


