五度妙笔
 企业透视镜
 API商城

 数据库
像治疗师一样“扶着”人走路:连续触觉让助行机器人读懂身体意图 | NSR

治疗师辅助患者行走时,通过与人体腰部、腋下等部位持续接触,治疗师可以感受到对方正在前进、转向还是失去平衡,并及时调整支撑位置和力度。这一过程是顺畅、连续的,并不需要患者不断按下按钮、下达指令。
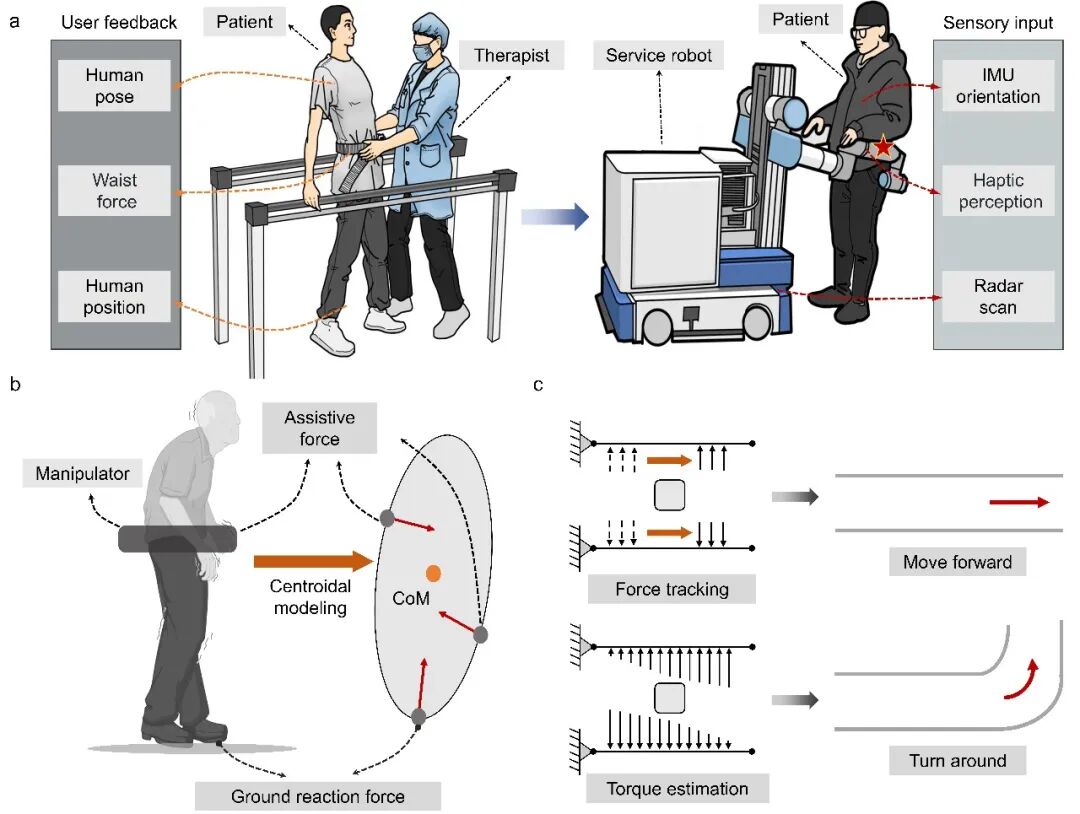
图1. 对比人与人之间辅助疗法与机器人辅助系统的示意图,机器人双臂通过大面积触觉界面与人体腰部两侧接触,并结合人体质心动力学模型和触觉信号分布,感知前进、后退和转向等运动趋势,对应正文Fig. 1。

不用按钮,机器人怎样知道人要往哪里走?
现有助行机器人通常依赖按钮、手柄、视觉或预设运动模式理解使用者意图。但真实行走并不是由一个个孤立指令组成的,人的速度、方向和身体平衡始终在变化。尤其在失衡发生时,运动意图与支撑需求往往同时出现,机器人既要跟随人体移动,也要及时提供稳定支撑。
研究团队将机器人的双机械臂布置在人体腰部和腋下附近,并在机械臂表面覆盖大面积触觉传感器。当人向前或向后移动时,接触区域会沿触觉表面发生相应偏移;转向时,左右两侧的压力分布会出现不对称。
机器人根据接触位置、作用力和力矩的连续变化,实时调整底盘与机械臂。使用者不需要额外发出“前进”“后退”或“转弯”等指令,只需自然移动身体,机器人便能从接触变化中感知其运动趋势。
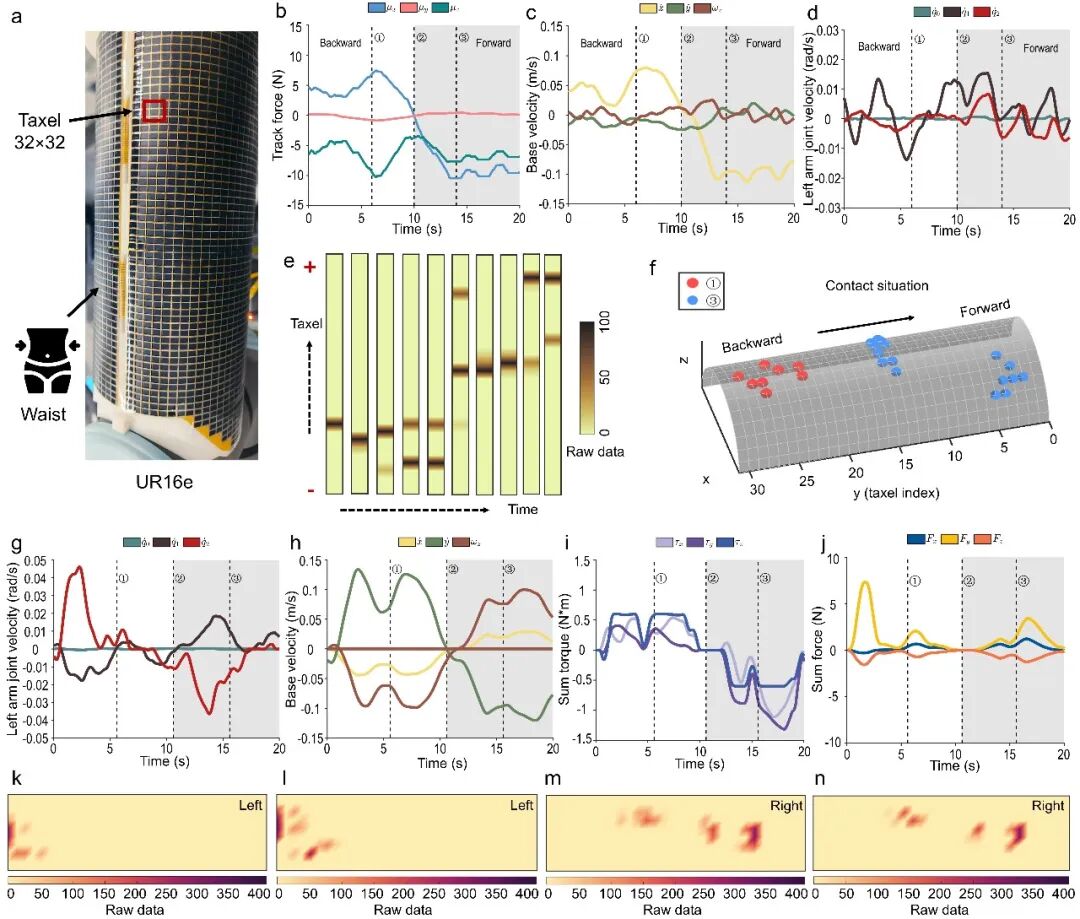
图2. 多实验图展示机器人辅助人体前进、后退和转向的过程。图中包括触觉作用力、机器人速度和机械臂关节速度的时间序列,以及反映前后运动和左右转向过程中接触区域变化的触觉热图,对应正文Fig. 3。

同一条触觉通道,既用于跟随,也用于支撑
研究团队建立了融合人体状态估计、接触规划、触觉反馈和安全约束控制的闭环系统。在前进、后退和转向实验中,机器人能够根据触觉分布连续调整速度与方向,并在不同运动状态之间平滑切换。
当使用者突然向一侧倾斜时,机器人并不是简单增大作用力,而是先将机械臂移动到身体下沉一侧更合适的位置,再逐步提供支撑。这个过程类似于人扶住失衡者时,先“找对位置”,再用力托住身体。正常跟随与失衡辅助因此可以由同一套连续触觉机制完成,而不需要在“行走”和“防跌倒”等模式之间切换。

六名参与者实验:降低肌肉负担
研究团队还招募了六名健康成年参与者,对比正常行走、手柄式机器人辅助和躯干触觉辅助三种条件。
肌电实验显示,与手柄式辅助相比,躯干触觉辅助在六名参与者中均降低了大腿后侧肌群的周期平均激活水平;与正常行走相比,其中五名参与者的肌肉激活也有所降低。主观评价中,参与者对躯干触觉辅助的支撑感、舒适性、安全感和自然性评价也更高。
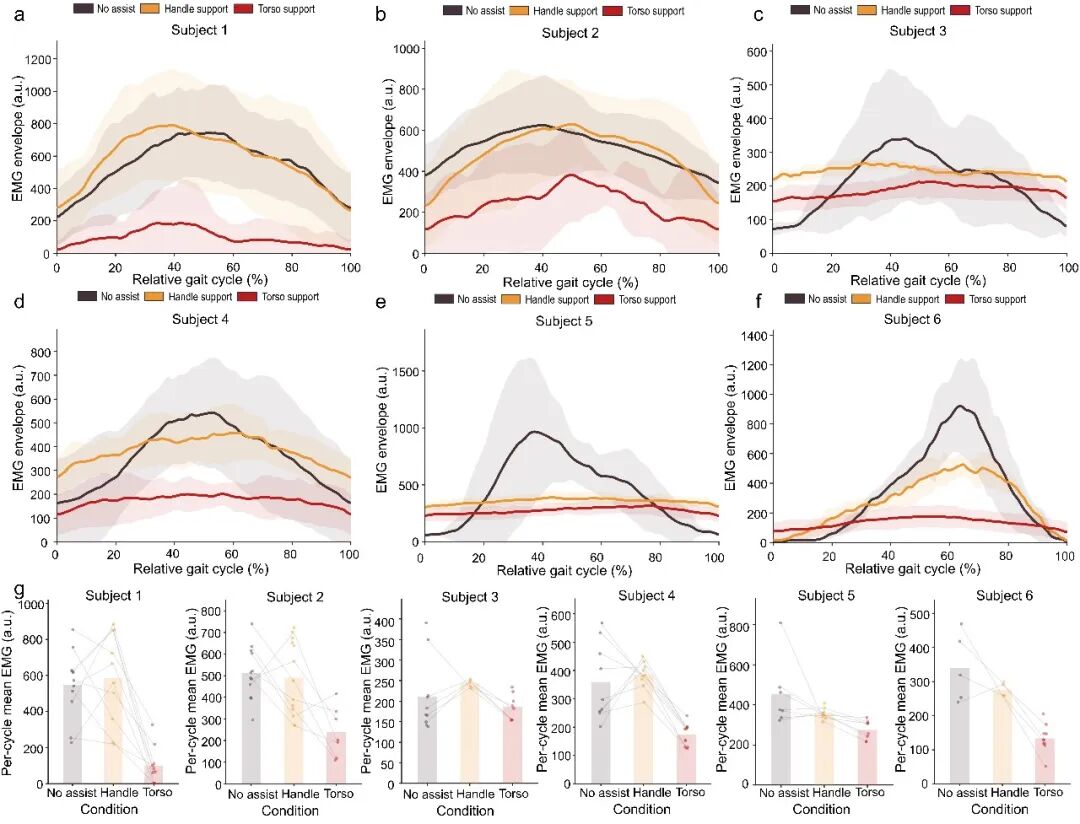
图3. 六组曲线分别展示六名参与者在正常行走、手柄式机器人辅助和躯干触觉辅助三种条件下的股后肌群肌电信号。下侧汇总图比较了每名参与者在不同条件下的周期平均肌电幅值,对应正文Fig. 5。
这项研究表明,人体接触不仅可以用于检测碰撞,也可以成为机器人理解运动意图、传递辅助力和调节身体平衡的交互通道。未来,该方法有望拓展到康复训练、老年助行、移乘护理及其他需要持续身体接触的人机协作场景。
文章信息
Tactile Physical Human–Robot Interaction: A Continuous Coupling Paradigm for Walking Assistance
National Science Review, nwag402, https://doi.org/10.1093/nsr/nwag402
CMU贺斌:脑机接口用于机器人控制 | NSR观点
像鱼一样辨别水流:柔性传感器赋予水下机器人矢量感知能力 | NSR
来看机器人手冲咖啡!清华朱荣团队提出通用抓取新策略 | NSR
谭建荣院士观点 | 人形机器人:进展,挑战和未来研究方向
苏州大学刘会聪教授团队 | “像医生的手一样灵敏”——用于微创手术机器人的高精度三维力传感器
NSR观点 | 上理工顾敏院士团队提出面向边缘/具身智能的类脑光学计算新范式