安徽大学孙长银教授团队 | 基于不确定度估计的含模型不确定性与间隙类迟滞的柔性关节机械臂轨迹跟踪控制
发布时间:2026-09-14来源:中国科学杂志社
#柔性关节机械臂, #不确定度与扰动估计器,#轨迹跟踪, #模型参数不确定性
Gao H J, Zhao Y Y, Du H, etal. UDE-based trajectory tracking control for flexible-joint manipulators with model uncertainties and backlash-like hysteresis. Sci China Inf Sci, 2026, 69(8): 189201,研究意义
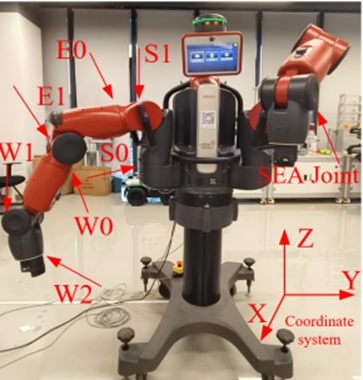
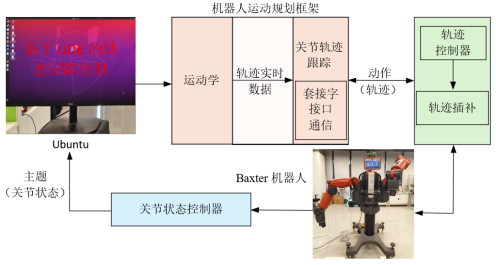
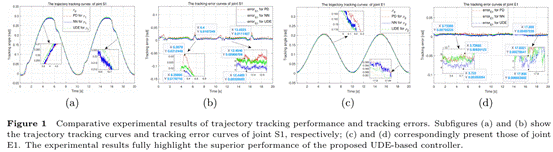
在技术快速迭代的背景下,机器人已应用于工业制造、物流、服务、深空探测等多个领域。轨迹跟踪控制作为核心技术,引导机器人精确跟随预设路径,是保障作业精度与效率的关键。传统刚性机械臂结构坚固、控制精确,适用于精密制造、重载作业等工业场景。然而,其自由度有限,且在高速运动或负载波动下易产生振动,影响控制性能。柔性关节机械臂通过柔性关节提升了灵活性与适应性,还能抵消部分制造误差,但强非线性动力学特性增加了控制复杂度。因此,研发适用于该类机械臂的高精度、鲁棒性控制算法,对下一代机器人技术发展具有重要意义。为解决模型不确定性、间隙类迟滞等非线性问题,本文提出一种基于不确定度估计(UDE)的控制算法,实现对期望轨迹的高精度跟踪。(1)本文在系统建模与控制框架中明确考虑了间隙类迟滞特性,为柔性关节机械臂弹性元件带来的非线性问题提供了有效解决方案。(2)提出一种基于不确定度与扰动估计器的新型轨迹跟踪控制策略,专门针对柔性关节机械臂固有结构柔性与强动态耦合带来的参数不确定性挑战。与依赖精确系统模型的传统方法不同,该方法无需额外传感器或复杂辨识流程,可实时主动估计并补偿模型不确定性。这种与模型无关的在线补偿机制是核心创新点,能在不确定动力学环境下显著提升轨迹跟踪精度。本文在柔性关节机械臂实验平台上验证了所提方案的有效性。机器人的柔性关节由串联弹性执行器(SEAs)驱动,这些执行器通过以太网与机载实时控制器进行高速通信,在持续回传关节状态的同时接收控制指令,以此实现精密运动。实验数据的定量分析表明,所提出的基于不确定度估计的控制算法,在均方根误差、平均绝对误差和稳态误差这三个评价控制精度的核心指标上均实现了最优性能,充分验证了其在补偿模型参数不确定性和间隙类迟滞特性方面的显著优势,以及在柔性关节机器人系统中实际应用的可行性。相关阅读兰州大学金龙教授团队 | 基于任务优先级的冗余机械臂分层控制安徽大学孙长银团队 | 双评价网络自适应振动控制柔性连杆机械臂姚向前,徐向民,贺威,刘屿 | 柔性机械臂智能体的渐近事件触发输入输出约束边界控制李骏院士团队 | 复杂交通流中爆胎车辆的轨迹规划和跟踪控制
转载说明:本文系转载内容,版权归原作者及原出处所有。转载目的在于传递更多行业信息,文章观点仅代表原作者本人,与本平台立场无关。若涉及作品版权问题,请原作者或相关权利人及时与本平台联系,我们将在第一时间核实后移除相关内容。
 五度妙笔
 企业透视镜
 API商城

 数据库