五度妙笔
 企业透视镜
 API商城

 数据库
从走向世界,到世界相聚山城|罗伯医疗亮相CCDE2026,共探消化内镜创新未来

五台机器人手术直播、多项创新器械亮相、全球专家共话内镜机器人临床未来
2026年10月30日至11月1日,中华医学会2026年消化内镜学年会(CCDE2026)在重庆科学会堂举行。来自国内外的消化内镜领域专家学者齐聚山城,分享前沿成果,交流临床经验,共同探索消化内镜诊疗技术的创新发展。

本届大会将手术演示作为重要环节。中华医学会消化内镜学分会主任委员金震东教授在开幕式上介绍,大会设置34个会场,由三家医院协同开展百余台内镜手术演示,集中呈现国内消化内镜领域的先进技术与临床实践,其中包括多台机器人辅助手术。
机器人辅助内镜技术,成为本届大会备受关注的创新方向之一。
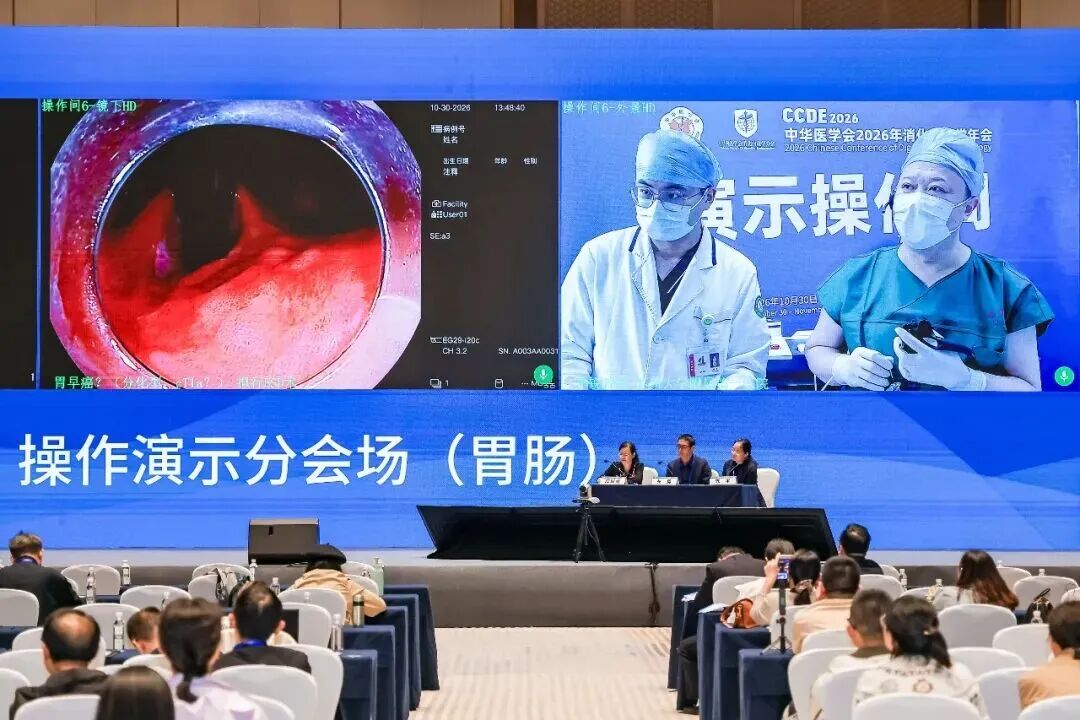
罗伯医疗(ROBO Medical)携自主研发的速易必®(EndoFasterTM)消化内镜手术机器人、EndoTrainerTM消化内镜手术模拟器及多项创新器械亮相大会。五位临床专家应用速易必®(EndoFasterTM)完成五台机器人辅助内镜手术直播,展现了机器人辅助技术在不同临床场景中的应用价值。
从手术直播到创新产品展示,从国内临床实践到国际专家的深度交流,CCDE2026不仅呈现了消化内镜机器人技术发展的新进展,也让我们看到,技术创新的意义,正在于不断回应临床需求,并在真实实践中创造价值。

五位专家,五台手术,不同病变部位与操作需求,呈现机器人辅助ESD的多元临床应用。
消化内镜治疗的精细化发展,对术者的操作能力与术中视野提出了更高要求。尤其在复杂ESD手术中,如何保持清晰的黏膜下层视野、实现稳定有效的组织牵引,是影响手术操作的重要因素。
本届大会期间,来自五家医院的五位专家应用速易必®(EndoFasterTM)消化内镜手术机器人,分别完成胃部及结直肠不同病变的手术直播演示。
10月30日,苏州大学附属第一医院李锐教授在胃体近贲门病变的治疗中,通过速易必®(EndoFasterTM)柔性臂提供辅助牵引,为后续黏膜下剥离创造了良好的操作条件。
面对一例黏连明显、血供丰富的胃部早癌病变,南方医科大学深圳医院龚伟教授利用机器人辅助牵引改善复杂区域的术野暴露,并根据不同手术阶段的需求,灵活结合机器人辅助与传统内镜操作。
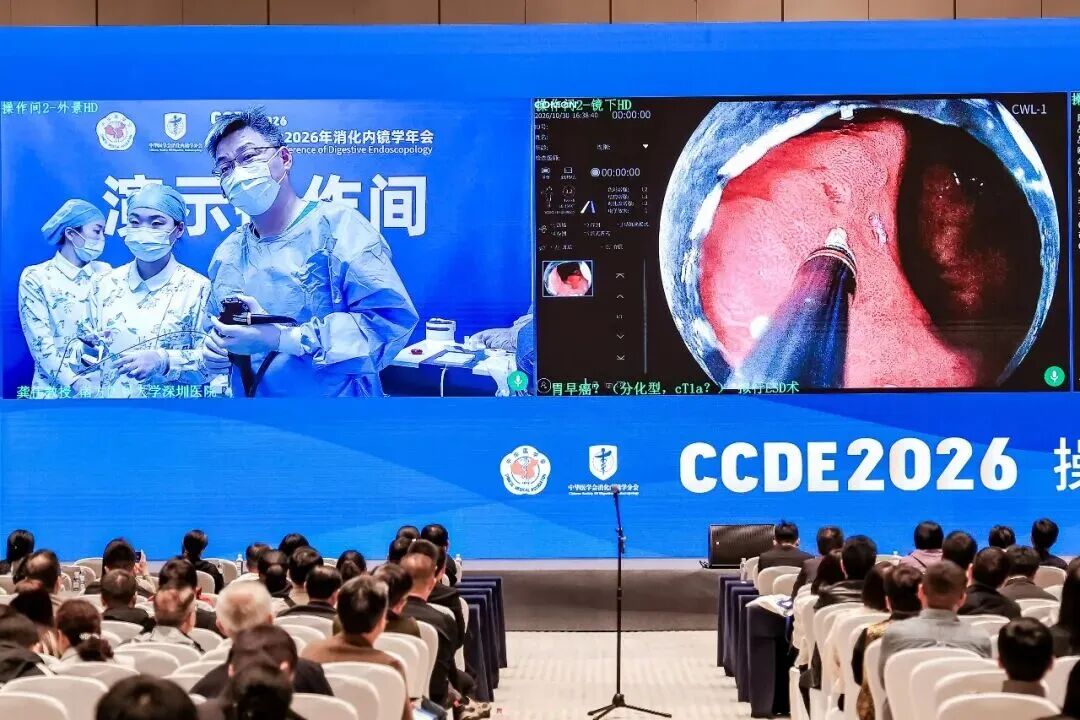
10月31日,机器人辅助手术演示继续展开。
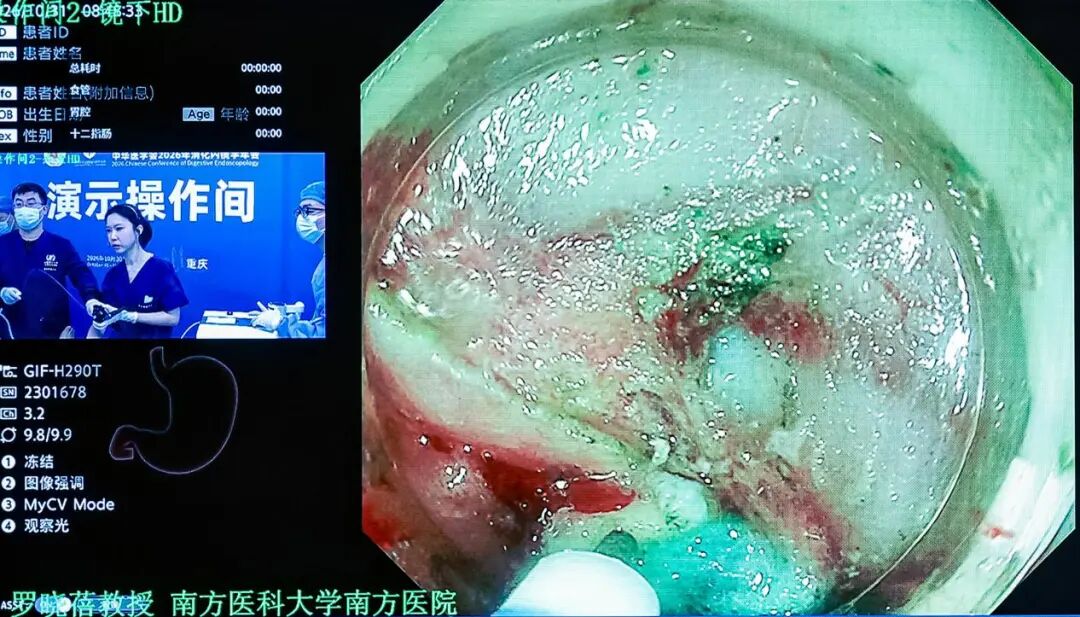
南方医科大学南方医院罗晓蓓教授在直肠侧向发育型肿瘤(LST)治疗中,根据剥离进展灵活调整牵引位置,持续辅助黏膜下层暴露。
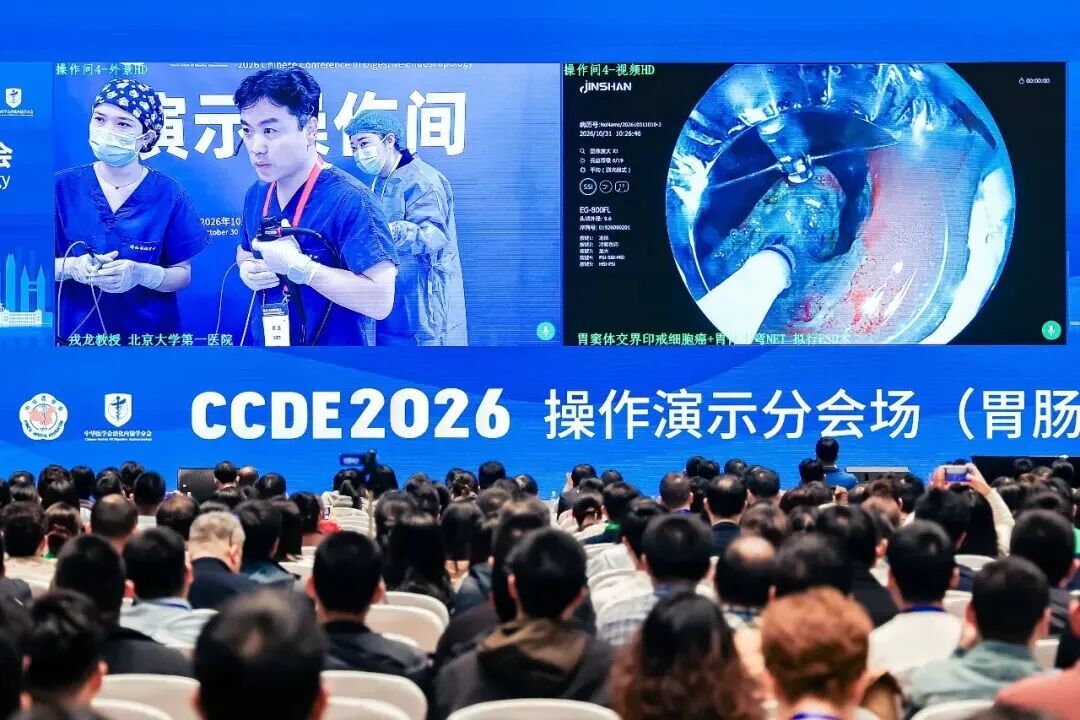
北京大学第一医院戎龙教授在胃窦体交接处病变的治疗中,借助机器人柔性臂的可调节能力,适应不同阶段的组织牵引需求。
天津医科大学总医院陈鑫教授则在直乙交界处LST病变的治疗中,利用相对稳定的机器人辅助牵引方向,为精细化剥离提供支持。
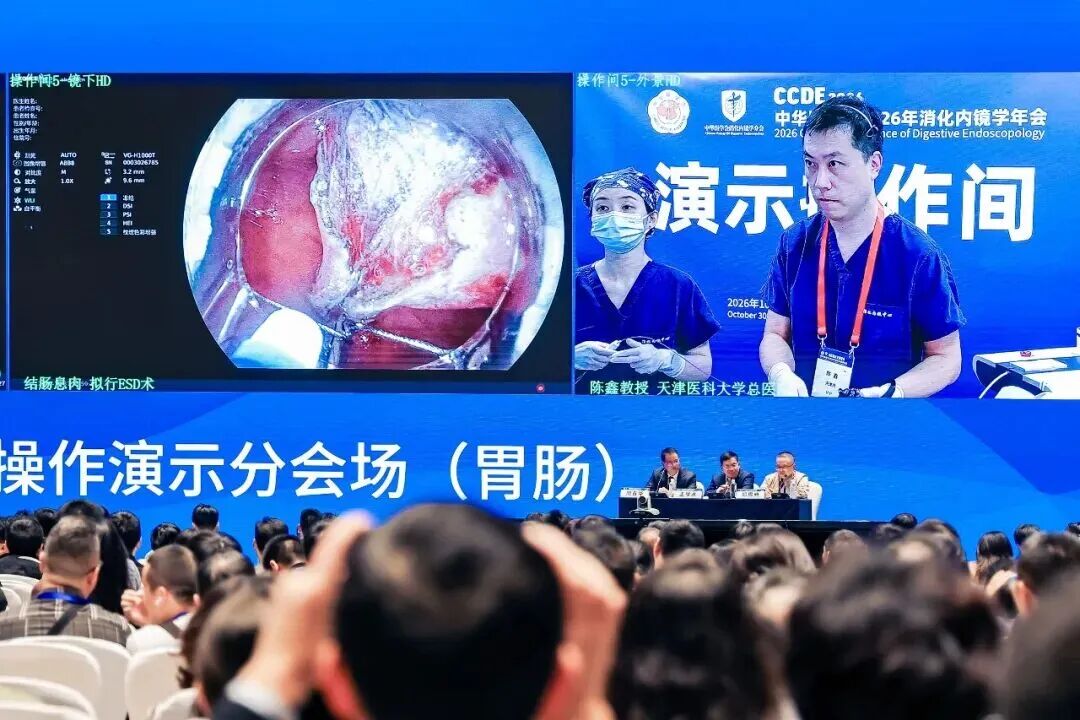
五台手术的意义,不仅在于连续的临床展示,更在于不同术者、不同解剖部位和不同操作需求下,机器人辅助技术的灵活应用。
从复杂黏连区域的术野暴露,到大范围病变剥离过程中的动态牵引;从稳定辅助到灵活调整,速易必®(EndoFasterTM)通过与传统ESD技术相结合,为医生提供额外的组织牵引与运动控制能力。
这些真实的手术场景,让机器人辅助技术的应用方式更加直观,也为进一步积累临床经验、优化技术应用提供了宝贵的实践基础。
从稳定牵引,到更丰富的操作能力,创新始终围绕临床需求展开。
如果说手术直播呈现了速易必®(EndoFasterTM)在真实临床中的应用,那么ROBO展台则展示了这一技术平台持续演进的更多可能。
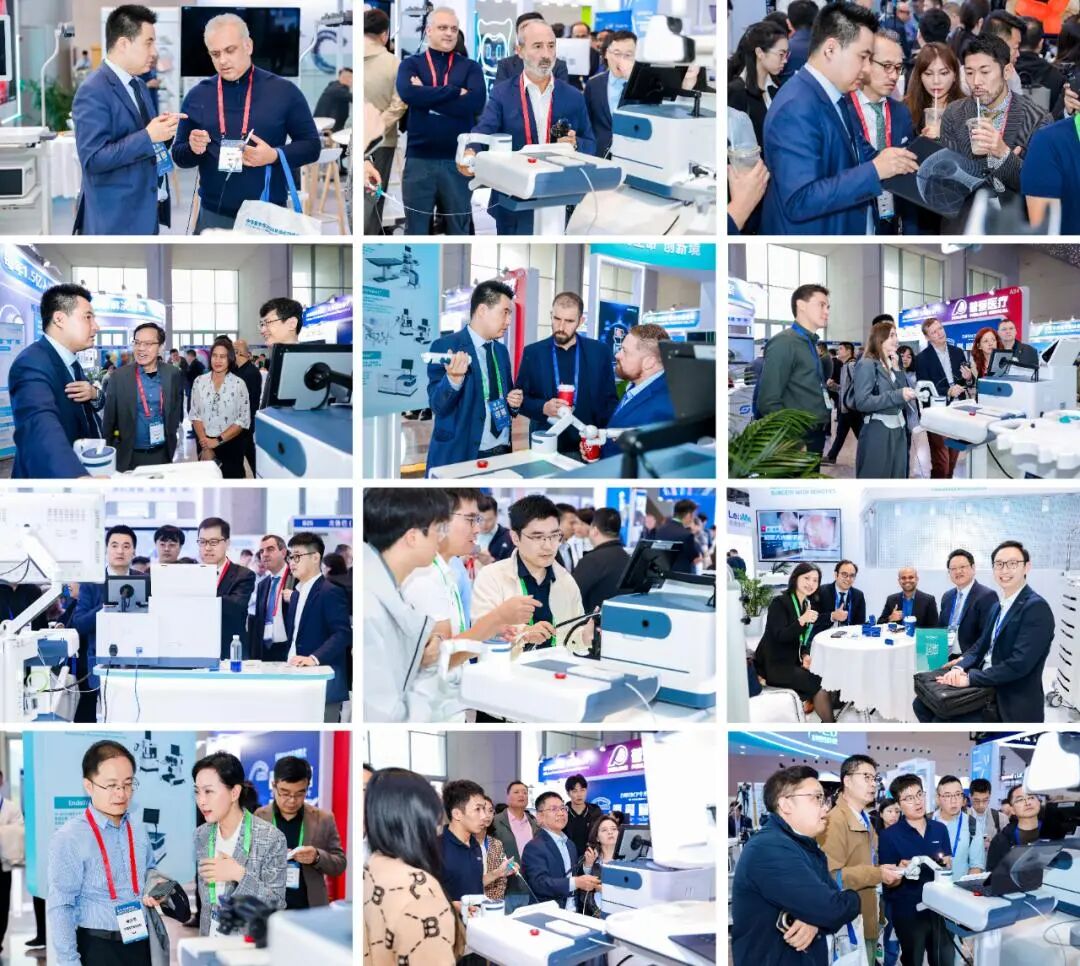
本届大会,除速易必®(EndoFasterTM)消化内镜手术机器人及EndoTrainerTM消化内镜手术模拟器外,一系列适配速易必®(EndoFasterTM)单臂平台的创新器械也进入了与会专家的视野。
从临床实践出发,罗伯医疗始终坚持以医生的实际操作需求为研发起点。
对于复杂ESD而言,稳定、可控的组织牵引,是改善术野暴露的重要基础;而随着临床应用场景不断丰富,医生对于精细化操作、器械协同以及复杂病变处理能力,也提出了更多需求。
基于速易必®(EndoFasterTM)单臂机器人平台,罗伯医疗持续探索创新器械与机器人辅助技术的结合,在实现稳定牵引的基础上,进一步拓展平台的操作能力与临床应用可能。
从解决ESD操作中的关键痛点,到探索更多复杂内镜治疗场景,技术迭代的方向始终来自临床。
大会现场,来自不同医疗机构的专家围绕机器人辅助操作、创新器械应用及未来临床场景展开交流。每一次来自临床一线的反馈,都为产品研发与技术优化带来新的启发。
与此同时,EndoTrainerTM也为与会医生提供了近距离了解机器人辅助操作与模拟训练的机会。
从手术机器人到创新器械,再到模拟培训平台,罗伯医疗正在持续完善面向临床应用的技术与培训支持体系。
该项技术的发展目标,不仅是为医生打造更理想的牵引条件,同时希望借助机器人辅助能力的持续迭代,支持临床医师精进ESD操作,应对复杂度更高的诊疗场景,逐步拓展内镜治疗的边界。
创新可以始于技术突破,但其真正的价值,最终需要在临床实践中得到体现。
本届大会上,机器人相关学术话题同样精彩纷呈。来自中国及海外的临床专家围绕机器人辅助内镜技术的发展、临床转化、操作培训及未来应用展开了深入交流。
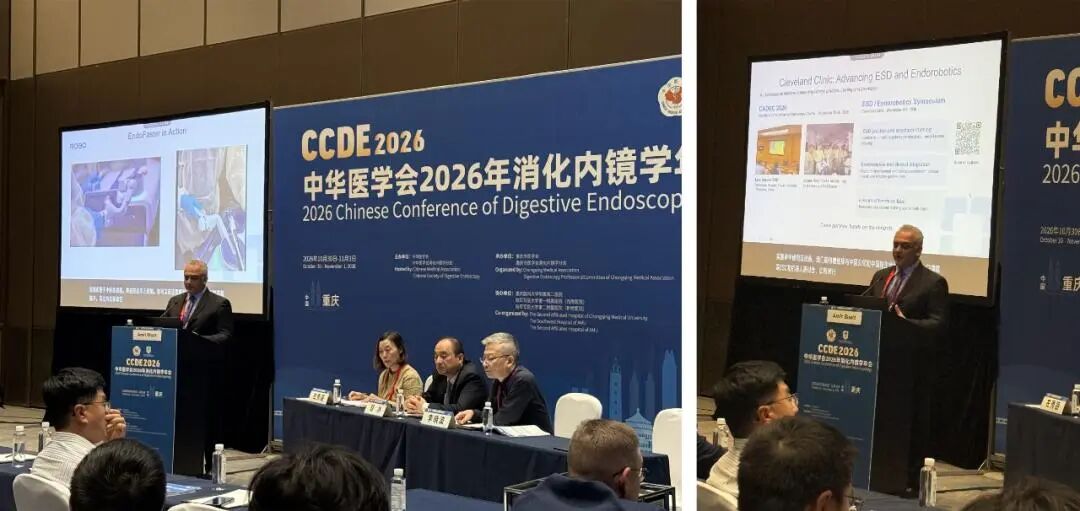
美国克利夫兰医学中心(Cleveland Clinic)的Amit Bhatt教授以《先进腔内手术:临床挑战与创新解决方案》(Advanced Endoluminal Surgery: Clinical Challenges and New Solutions)为题,分享了美国先进腔内手术面临的临床挑战、机器人技术的发展及国际临床合作实践。在报告中,他特别提及速易必®(EndoFasterTM)在推动机器人辅助内镜技术临床应用与国际学术合作方面的探索,并回顾了今年9月在美国克利夫兰举行的一场令人印象深刻的跨洋机器人辅助手术直播。
在Cleveland Clinic Advanced Endoscopy Course(CADEC)期间,复旦大学附属中山医院通过跨洋直播,向克利夫兰现场展示了应用速易必®(EndoFasterTM)的机器人辅助ESD手术。
回忆当时的情景,Amit教授坦言,自己在直播开始前曾感到十分紧张。
对于仍处于发展与探索阶段的内镜机器人技术而言,真实手术直播不仅考验术者的临床能力,也让新技术在国际同行面前接受最直接的检验。
然而,随着手术顺利展开,中山内镜团队以娴熟的内镜技术,结合速易必®(EndoFasterTM)提供的稳定、可控牵引,清晰呈现了机器人辅助ESD的操作过程。手术顺利完成时,克利夫兰会场响起了热烈的掌声。
从直播前的紧张,到现场的认可,这段亲历分享不仅还原了一次令人印象深刻的国际学术交流,也让机器人创新的临床意义更加具体而生动。
真正打动临床专家的,不只是机器人技术本身,而是技术如何与医生的经验和能力相结合,更好地服务于患者。
Amit教授也通过速易必®(EndoFasterTM)的临床实践及跨国合作案例,分享了国际学术协作对于推动内镜机器人技术交流与应用的重要意义。
今年以来,从芝加哥、开罗、米兰,到东京、克利夫兰,再到重庆,ROBO与越来越多来自全球不同医疗体系的专家建立联系,在交流中理解不同临床需求,在实践中探索技术应用。
从走向世界,到与世界相聚中国,国际交流的意义,不止于让创新被看见,更在于让不同国家的临床经验彼此启发,让技术在更广泛的实践中不断成熟。
技术的进步,需要持续的临床实践,也离不开学术组织的引领与行业共识的形成。
据悉,中华医学会消化内镜学分会消化内镜机器人手术协作组在本届大会期间举行了重要工作会议,并开展首次学术报告活动,为机器人辅助内镜技术的临床应用与规范化发展提供了新的交流平台。
随着内镜机器人技术不断发展,如何完善临床应用指导、建立科学的培训体系、积累循证医学证据,并推动创新技术在更多医疗机构合理应用,正成为行业需要共同探索的重要课题。
大家期待,在中华医学会消化内镜学分会的指导下,消化内镜机器人领域持续深化学术交流与临床研究,逐步完善相关临床应用指导与规范,为技术创新更好地服务临床、造福患者奠定坚实基础。
从走向世界,到与世界相聚中国。弦歌不辍,回响山城。
2026年的一次次国际交流与临床实践,让行业更加深刻地认识到:创新从来不是孤立发生的。
它源于临床医生对更好治疗方式的不懈追求,成长于医学与工程的协同探索,也在一次次真实手术、学术交流与经验分享中不断向前。
消国内消化内镜创新发展,将始终立足临床实际需求,依靠技术创新,汇聚海内外临床专家与行业合作伙伴的力量,进一步挖掘机器人辅助内镜技术的应用空间与临床价值。
以机器人技术,拓展内镜治疗边界。
让中国创新与世界同行,让技术进步更好地惠及患者。