5月28日,宸境科技重磅亮相 2026 澳门 BEYOND 国际科技创新博览会(BEYOND Expo)。作为亚洲最具影响力的科技盛会之一,BEYOND Expo汇聚了全球前沿创新力量。在本次展会上,宸境科技带来三大核心产品——Insight全自主空间智能相机、TinyNav高性能导航算法库及Robospatial空间编辑工具链,向全球用户展示其在空间智能领域的深厚积累。核心产品:让机器“看懂”并
自变量机器人今日正式开源具身基础模型 Wall-OSS-0.5,在全球范围内首次实现了无需针对下游任务进行后训练,预训练后的模型直接部署到机器人上,即可完成搬运、分拣、整理绳索等多种操作任务,在部分任务上的零样本(Zero-shot)泛化表现接近常规微调后的水平。预训练模型到底能不能直接使用?过去两年间,VLA(视觉-语言-动作模型)被视为具身基础模型的重要演进方向,然而在实际应用中,一个无法回避
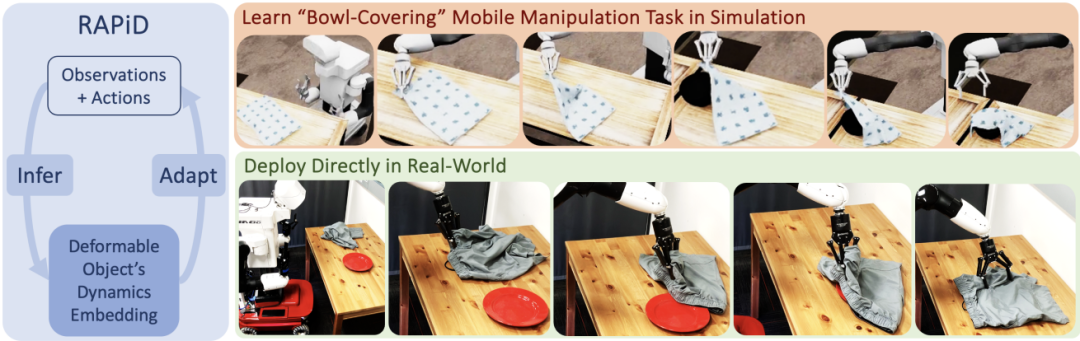
原文作者:深蓝学院原文链接:https://zhuanlan.zhihu.com/p/2020641171664282025变形物体的机器人操作是机器人学领域的核心挑战,这类物体的动力学特性随形态动态变化且无法提前完全观测,传统方法难以实现跨类别、跨实例的实时适配。李飞飞团队联合德克萨斯大学奥斯汀分校在ICRA2026上提出的 RAPID(Rapid Adaptation of Particle
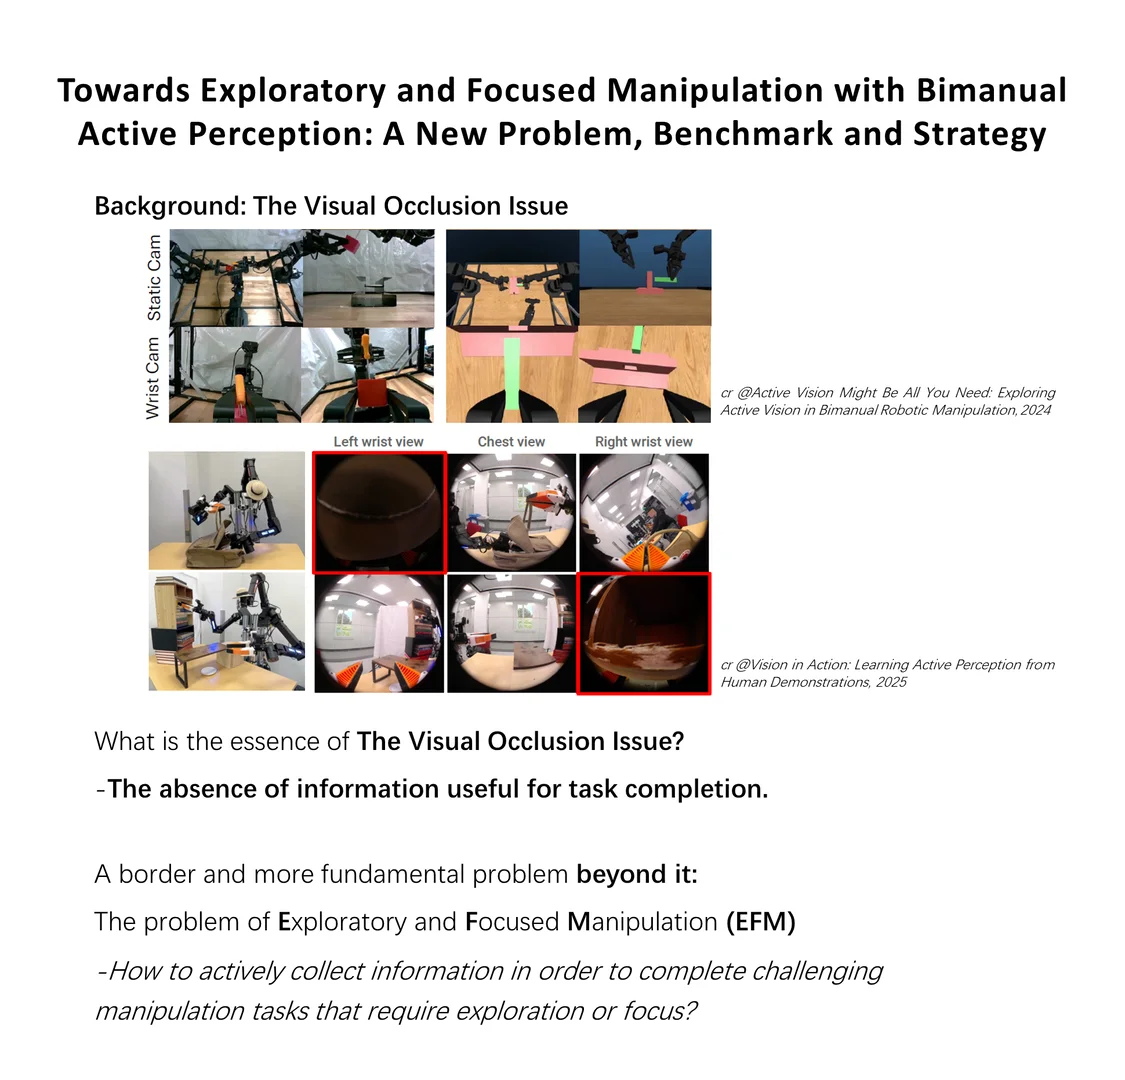
原文作者:RIL-Lab实验室ICRA2026录用论文 (https://arxiv.org/abs/2602.01939)。机器人操作研究的重心正在从桌面协作机械臂操作转向人形双臂操作,这一范式迁移带来的一大挑战是视觉遮挡问题。我们注意到视觉遮挡问题的本质是缺乏支持任务完成的有效信息,并以此为切入点进一步提出了探索性与聚焦性操作(Exploratory and Focused Manipulat
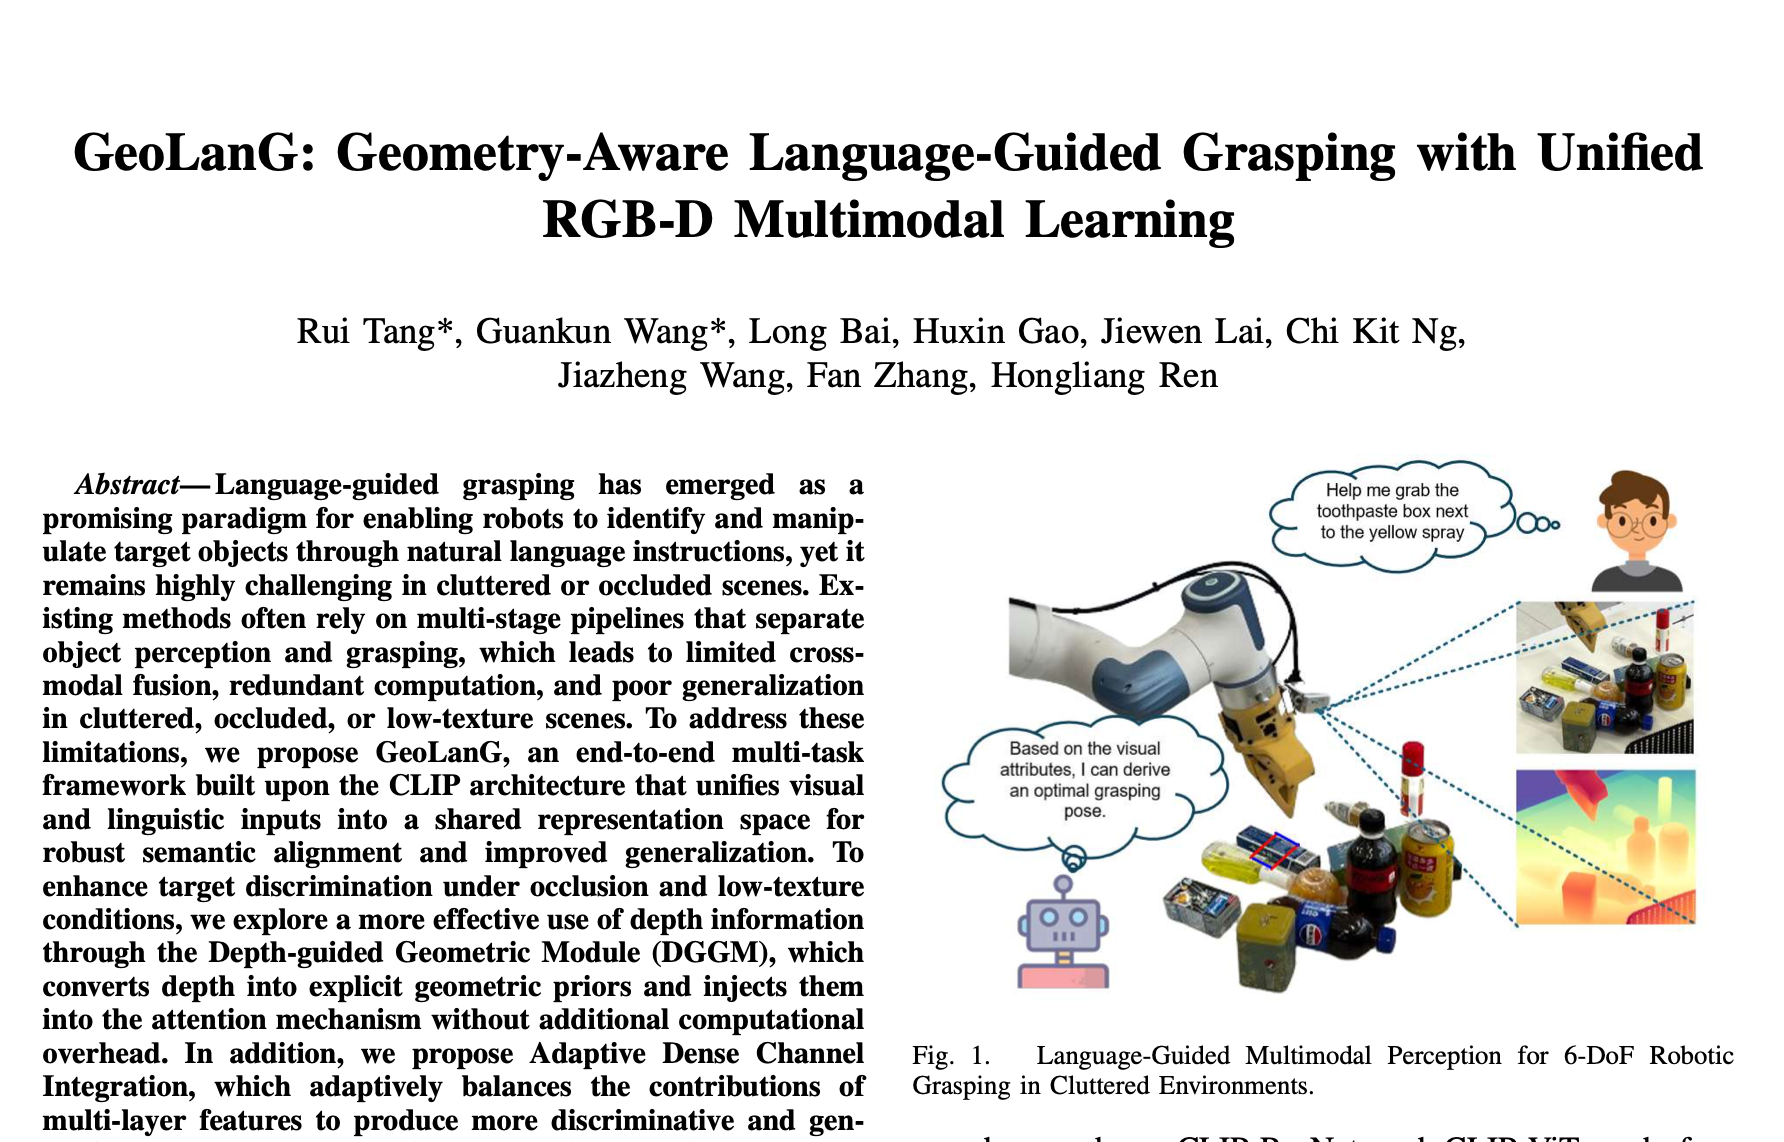
原文链接:http://www.labren.org/mm/news/?-icra-2026-???????-???????/ 很高兴能够分享我们的最新成果——??????。这是一个基于几何认知的统一框架,能够实现语言引导的机器人抓取操作。 语言引导的抓取能力是实现直观的人机交互的关键能力之一。机器人不仅应该能够识别物体,还应该能够理解诸如“拿起碗后面的蓝色杯子”这样的自然语言指令。虽然最近的一些
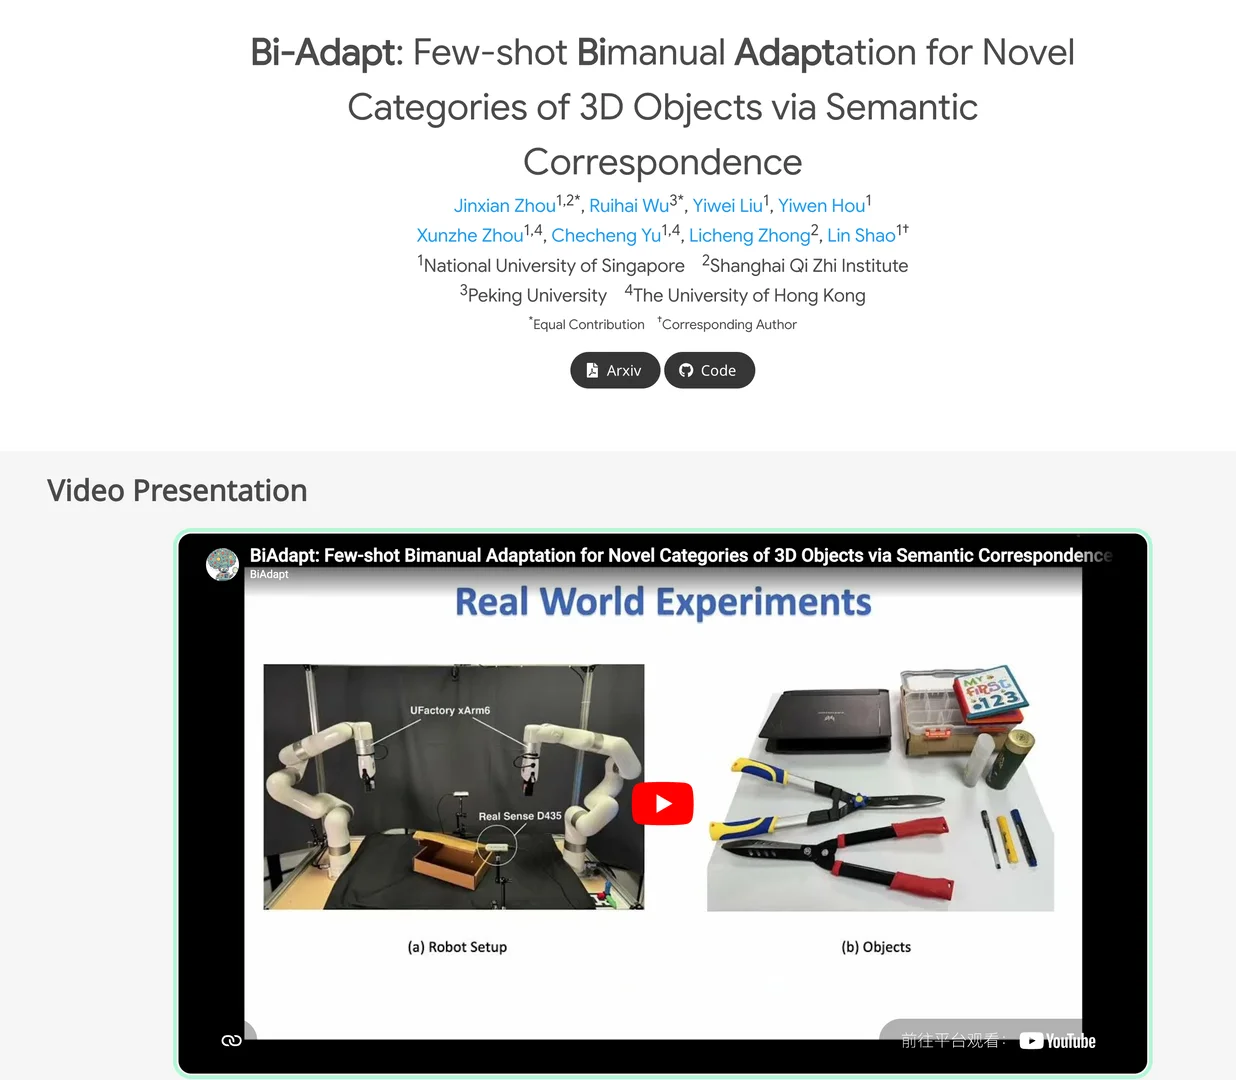
原文作者:新国立具身智能LinS Lab实验室主页:https://linsats.github.io/ Bi-Adapt: Few-Shot Bimanual Adaptation 1工作简介双臂操作(bimanual manipulation)是机器人完成复杂任务的关键能力,但现有方法通常依赖昂贵的数据采集与训练,并且难以泛化到未见类别的物体。 2我们提出了 Bi-Adapt,一个基于视觉基础
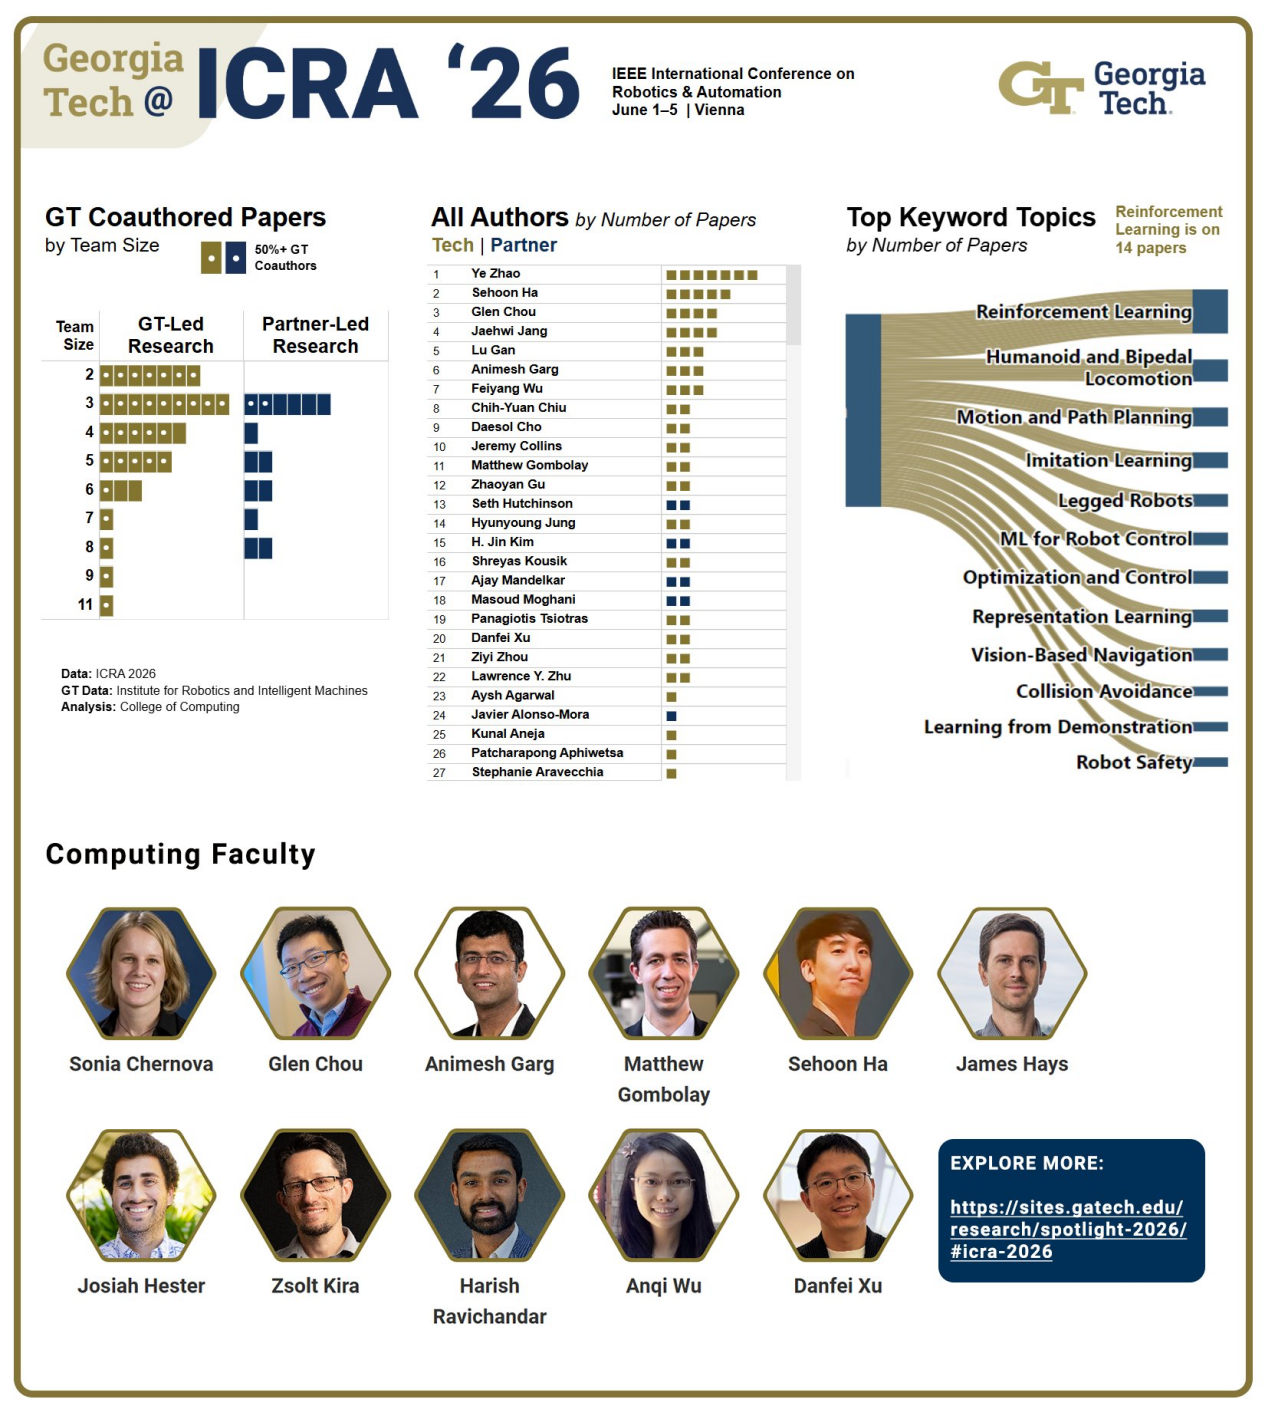
热门议题一 Georgia Tech 90+人/48篇论文为最大规模高校参展确认摘要:本届 ICRA 的学术格局今日正式迎来高潮。佐治亚理工学院(Georgia Tech)官方确认,将派出 90+ 人的庞大代表团并携带 48 篇录用论文奔赴现场,正式成为本届大会参展规模最大、声势最强的高校单位! 这种“天团级”的科研输出,不仅展现了其在机器人与自动化领域的绝对统治力,也让其展位和相关分论坛成为本届
原文作者:公众号“计算机顶会大全”原文链接:https://mp.weixin.qq.com/s/SbiHonAq0qYEP-sC-sB-bA 论文作者来自美团和北京航空航天大学论文链接:arXiv预印本https://arxiv.org/abs/2602.06556arXiv PDFhttps://arxiv.org/pdf/2602.06556.pdf官方项目页https://zackhxn.
论文原文链接arXiv预印本页面:https://arxiv.org/abs/2602.02142v2arXiv全文PDF:https://arxiv.org/pdf/2602.02142v2DBLP页面:https://dblp.uni-trier.de/pid/00/9938.html(内含更详细的引用信息)Semantic Scholar页面:https://www.semanticscho
论文通讯作者王智鹏 (Zhipeng Wang) ,作者所属机构包括上海自主智能无人系统科学中心(同济大学) 和香港中文大学机械与自动化工程学系。 论文原文链接:arXiv预印本页面(摘要): https://arxiv.org/abs/2602.10561v1 Morphogenetic Assembly and Adaptive Control for Heterogeneous Modula
作者:研梦非凡人工智能原文链接链接:https://zhuanlan.zhihu.com/p/2031071527085528949arXiv 预印本链接:https://arxiv.org/abs/2603.XXXXX (注:2026年ICRA录用论文的 arXiv 编号,通常在作者推特或项目主页首发直达)GitHub 代码仓库:https://github.com/field-robotics
原文作者:研梦非凡人工智能原文链接:https://zhuanlan.zhihu.com/p/2031071527085528949 该研究由日本顶尖学府早稻田大学(Waseda University)的知名机器人实验室(菅野重树、尾形哲也团队)等联合提出。arXiv 论文直达链接:https://arxiv.org/abs/2602.05468 TaSA: Two-Phased Deep Pre
以“数聚未来・智汇广州”为主题的广州国际数智装备与人工智能展览会(以下简称“数智未来展”)将于6月3日至5日在广州广交会展馆D区举办。本届数智未来展由广州国际会展集团与汉诺威米兰佰特展览联合主办,设置广州国际低空经济与航空航天展览会、广州国际智能装备与机器人展览会、中国(广州)国际物流装备与技术展览会三大核心展,总展览规模近7万平方米,汇聚650家企业参展,超3000项最新产品与前沿技术将亮相。同
物理 AI 的核心是让机器拥有 “物理直觉”,而这离不开对真实世界物理规律的精准建模。大晓机器人与南洋理工大学联合发布的 PhysX-Omni,重构了物理 3D 生成的技术体系。 研究团队没有沿用传统分类型建模的技术路线,而是直击 “物理属性缺失” 这一根本问题,提出将绝对尺度、材料参数、运动学结构与交互可供性与几何结构同步生成的研究思路,通过创新的模板化 RLE 表征,在保留高分辨率几何细节的同
今年以来,我国新能源汽车产业向智能网联、低空出行等新领域快速延伸。记者从中国汽车工程研究院获悉,其位于江苏苏州的华东基地日前集中投用了一批全新试验室。与传统的汽车碰撞检测不同,这个汽车试验基地延伸出来一批具有全新特点的新检测项目。汽车试验基地延伸出来的“新检测”走进基地,记者首先来到的是堪称“行业之最”的10米法电波暗室。这个700多平方米的庞然大物,是世界上少数能够容纳18米内、35吨以下各类车
AI报告
电话咨询
在线咨询
 五度妙笔
 企业透视镜
 API商城

 数据库